Estudo de precisão
Um estudo de controle de qualidade (QC) de plataformas de modelagem 3D com drones para cenas de acidente em operações noturnas e análise forense
Estudo independente elaborado pela AirBorne Works, janeiro de 2021
Baixar o PDFPrincipais conclusões
- As três plataformas baseadas em fotos e vídeo (Leica BLK3D, Pix4D Mapper e SkyeBrowse) tiveram erro de medição inferior a 3% em relação ao controle de varredura a laser Leica BLK360 nos nove locais de medição. O BLK3D não teve dados em dois deles.
- O SkyeBrowse ficou mais próximo do controle de varredura a laser em oito dos nove locais de medição. O Leica BLK3D ficou mais próximo no outro (da porta ao GCP4).
- O SkyeBrowse mediu com erro de 1 cm (0.39 in) em todos os locais, exceto um. A exceção foi GCP3 a GCP4, com +0.054 m (+0.78%).
- A captura do SkyeBrowse levou 2:02 minutos de voo a 45 ft AGL, e o modelo final de nuvem de pontos foi processado em 25 minutos após o upload.
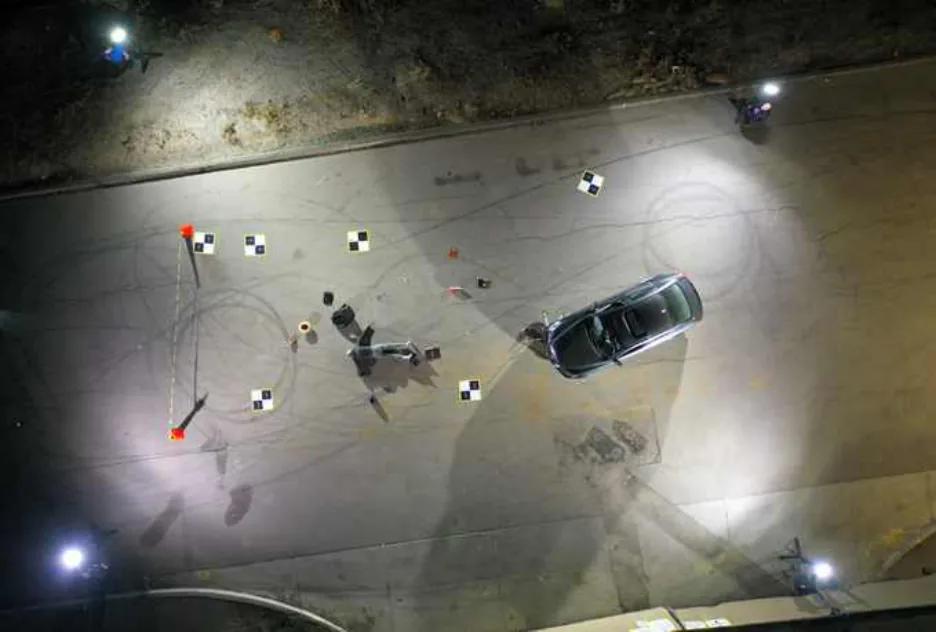
- A cena de teste foi um acidente noturno simulado em Oceanside, CA, com um carro danificado, um boneco de teste de colisão, cones e pontos de controle em solo de nível topográfico.
Fonte: AirBorne Works, janeiro de 2021. Estudo completo a seguir.
Resumo
Este relatório apresenta um estudo de controle de qualidade (QC) das principais plataformas de modelagem 3D com drones para reconstrução de cenas de acidente. Uma cena de acidente simulada foi montada com veículos reais e objetos comuns em acidentes, em um cruzamento próximo ao complexo esportivo de Oceanside, CA. Quatro plataformas de modelagem 3D diferentes, entre elas Leica BLK360, Leica BLK3D, Pix4D Mapper e SkyeBrowse, foram usadas para reconstruir a cena simulada. A nuvem de pontos 3D de alta resolução gerada pelo Leica BLK360 com a tecnologia de varredura a laser LiDAR (Line Detection And Ranging) [sic]b é usada como referência de verdade. Leica BLK3D, Pix4D Mapper e SkyeBrowse são modelos 3D baseados em fotos e vídeo e, neste estudo de QC, serão comparados com os dados da nuvem de pontos de controle estabelecidos com o Leica BLK360. A equipe compara as medições feitas em nove linhas pré-selecionadas das nuvens de pontos 3D geradas por cada plataforma, e a precisão das medições é comparada.
Introdução
Em 2019, houve 36,096 mortes em acidentes de trânsito com veículos motorizados1. As mortes no segundo trimestre de 2020 já chegaram a 8,870 pessoas, mesmo com o alívio no trânsito causado pela pandemia global1. Grandes acidentes de trânsito podem causar o fechamento de vias por 30 minutos a 3 horas ou mais. Estudos mostram que, para cada minuto gasto na investigação do acidente, 4 a 5 minutos são perdidos pelos veículos envolvidos. Agilizar a investigação da cena do acidente pode reduzir significativamente o atraso na resposta ao incidente, evitar acidentes secundários, garantir a segurança das equipes de resposta, acelerar a recuperação após o incidente e permitir uma investigação forense completa fora do local. Grandes avanços nas plataformas de modelagem 3D com drones, como SkyeBrowse, Pix4D, DroneDeploy e outras, tornaram viável que agentes da lei façam uma investigação completa da cena do acidente sem precisar de treinamento extenso em pacotes comerciais de software de modelagem 3D de nível topográfico.
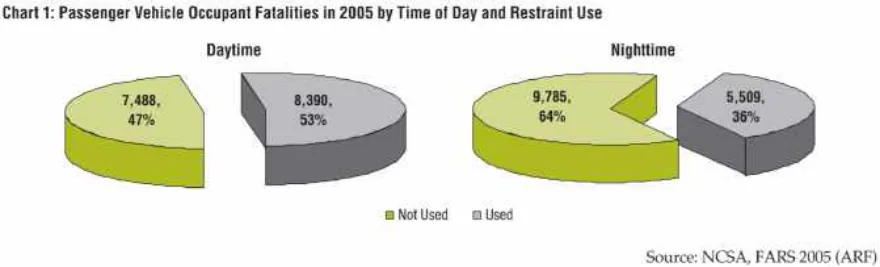
Um grande desafio para as equipes de primeira resposta é investigar acidentes noturnos. Segundo um estudo de 2005 da NCSA (National Center for Statistics and Analysis), o número de mortes noturnas em acidentes de trânsito é semelhante ao de mortes diurnas2. Como há mais mortes de veículo único à noite, as forças da lei precisam atender mais acidentes fatais à noite do que de dia. A taxa de mortalidade de ocupantes de veículos de passeio à noite é cerca de três vezes maior que a diurna, por causa das condições limitadas de iluminação e de motoristas menos alertas ou menos protegidos pelo cinto, como mostra a Figura 12. Na investigação forense, imagens ou vídeos de drones feitos à noite têm menos brilho, contraste e detalhes do que os feitos de dia. Plataformas que funcionam bem em operações diurnas podem se tornar pouco confiáveis em acidentes noturnos.
Neste relatório, apresentamos um estudo de avaliação de duas plataformas de modelagem 3D com drones muito usadas, comparadas a modelos LiDAR 3D (Line Detection And Ranging) de alta resolução, para operações noturnas. Com base nos resultados da avaliação, o SkyeBrowse supera o Pix4D em precisão e resolução nas operações de investigação de cenas de acidente noturnas.
O estado da prática de drones em órgãos públicos
Órgãos de segurança pública
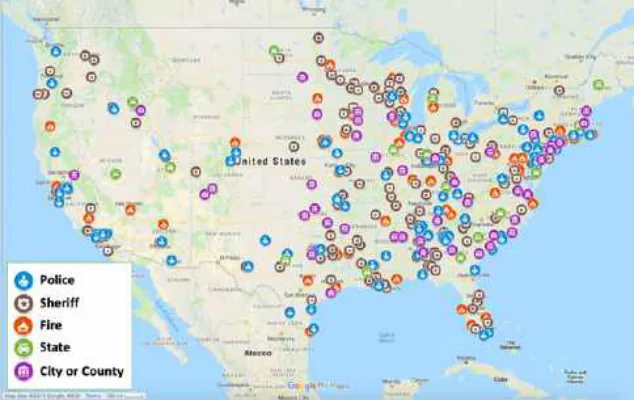
A integração de drones nas operações de segurança pública se acelerou nos últimos anos, com a produção em massa e a redução de custos das plataformas de drones e o desenvolvimento correspondente de análise de vídeo aéreo e de plataformas de modelagem 3D. Como mostra a Figura 1 [sic]c, com base em uma pesquisa de 2017 com equipes de primeira resposta, plataformas baseadas em drones foram adotadas por muitos departamentos e órgãos ligados à segurança pública. Os órgãos que mais adotaram drones são os departamentos de polícia e de xerife. Os corpos de bombeiros são a terceira maior categoria de órgão a adotar tecnologias de drones. Órgãos estaduais e locais de primeira resposta também empregam ativamente drones em suas operações em todo o território dos EUA.
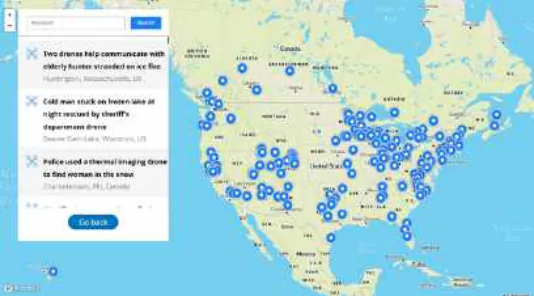
Os drones também têm um papel importante nas operações de busca e salvamento na segurança pública. A Figura 3 mostra uma captura do mapa de interação da DJI, a maior fabricante de drones, com os eventos de busca e salvamento em que drones DJI foram usados no mundo todo.
Órgãos de transporte
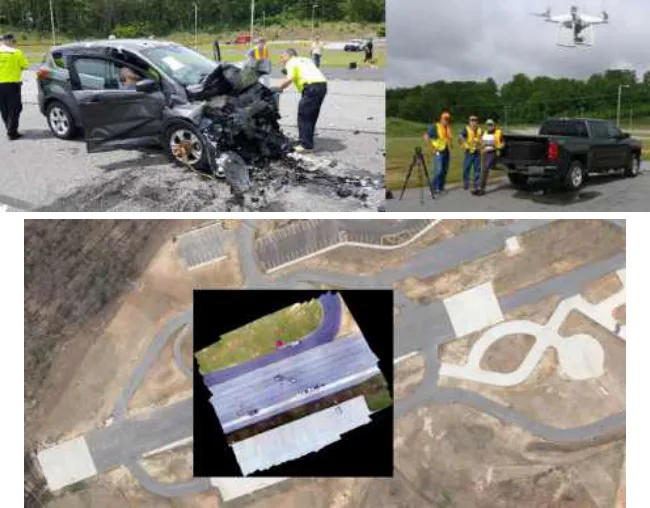
Os órgãos de transporte também vêm testando tecnologias de drones em aplicações operacionais de trânsito, como videomonitoramento remoto, coleta de dados de tráfego, gestão de incidentes de trânsito e gestão de infraestrutura. Alguns órgãos também exploraram o uso de drones e de software de modelagem 3D para reconstruir cenas de acidente. Em 2017, o Departamento de Transportes da Carolina do Norte publicou um estudo sobre a avaliação de tecnologias de investigação e reconstrução de cenas de colisão, simulando uma colisão com danos reais nos veículos em um centro de treinamento de segurança pública5.
Plataformas comerciais de modelagem 3D
- Pix4D: Uma plataforma de modelagem 3D de destaque é o Pix4D. O Pix4D usa uma abordagem fotogramétrica para desenvolver modelos de reconstrução 3D. O Pix4D é muito útil: a partir de imagens estáticas, ele gera uma nuvem de pontos densa, modelos 3D e mapas de ortofoto. Entre as inúmeras aplicações estão aviação, engenharia, animação por computador e sensoriamento remoto. No procedimento de determinação de pontos, o Pix4D usa uma ferramenta de processamento inicial, chamada Manual Tie Points Manager (MTP). Na calibração dos parâmetros, o Pix4D toma o canto inferior esquerdo da foto de destino como ponto de partida. Além disso, o Pix4D consegue calcular por padrão as coordenadas da posição do ponto principal da foto/imagem. Infelizmente, uma das desvantagens do Pix4D é que ele não tem a função de contagem de pontos, então é preciso adicionar outro software. No geral, o Pix4D é uma plataforma de modelagem 3D poderosa, que se mostrou muito útil e funcional na reconstrução de modelos 3D.
- SkyeBrowse: Uma das plataformas comerciais de modelagem 3D mais populares e úteis é o SkyeBrowse. O SkyeBrowse usa uma abordagem videogramétrica para desenvolver modelos de reconstrução 3D de paisagens, edifícios e veículos. Em comparação com outras plataformas comerciais de modelagem 3D atuais, o SkyeBrowse se destaca nestes pontos: tempo de coleta dos conjuntos de dados de vídeo, tempo de reconstrução do modelo 3D, simplicidade de uso e custo-benefício. Entre as áreas de aplicação atuais estão investigação de acidentes, consciência situacional, planejamento prévio de missões e investigação de incêndios em estruturas. No geral, o SkyeBrowse é visto como uma das melhores plataformas de modelagem 3D do mercado.
- DroneDeploy: O uso de drones DJI cresceu exponencialmente na área de infraestrutura civil e engenharia graças ao aplicativo móvel DroneDeploy. Combinando DroneDeploy, um drone DJI, uma câmera de alto desempenho e voos em baixa altitude, foram produzidos mapas com a melhor precisão de medição linear. Em drones DJI, o uso de câmeras de alta resolução, como a do Phantom 4 Pro, aumenta a precisão das medições. Além disso, voar com drones DJI em baixa altitude também aumenta a precisão. O uso de pontos de controle em solo (GCP) pelo DroneDeploy reduz o erro médio de medição para 0.5 inches. Por fim, ao usar drones DJI, a altitude é um fator determinante no mapeamento com pontos de controle em solo: a resolução da imagem é bastante afetada e, assim, fica difícil marcar o centro do marcador de GCP ao processar o mapa no DroneDeploy. Em suma, a ampla compatibilidade do DroneDeploy com muitos drones DJI e câmeras de alta resolução o torna uma das plataformas de modelagem 3D mais competitivas do mercado.
Projeto experimental
Local do experimento
A cena de acidente simulada fica na 3302 Senior Center Drive, em Oceanside, CA. Algumas das principais estruturas e edificações próximas são o SoCal Sport Complex, um hotel Courtyard by Marriott San Diego Oceanside e a clínica Oceanside VA. Essas estruturas geram algum volume de tráfego na região, mas a cena do acidente fica distante dessas áreas. Quanto à via, há apenas duas faixas de tráfego e um cruzamento perpendicular próximo. Este local foi escolhido pelo baixo volume de tráfego, já que a edificação mais próxima é o SoCal Sport Complex, que nem sempre está em atividade. Além disso, o baixo volume de tráfego tornou o local ideal para um ambiente controlado e com geometria semelhante nas condições do pavimento.
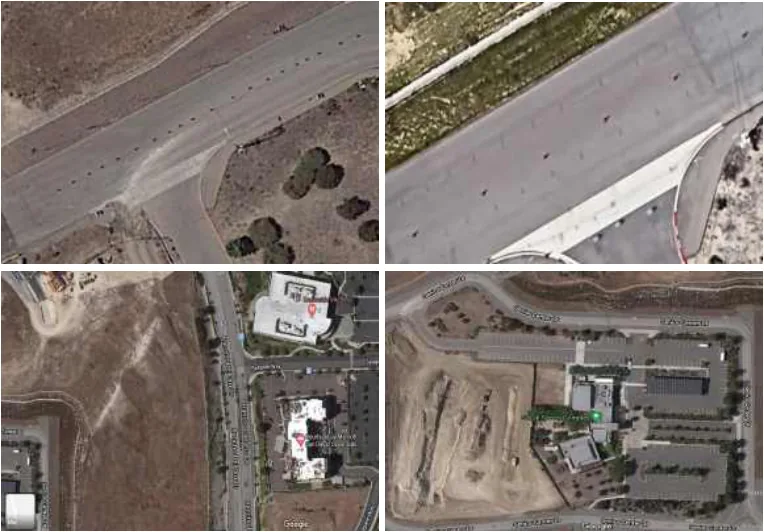
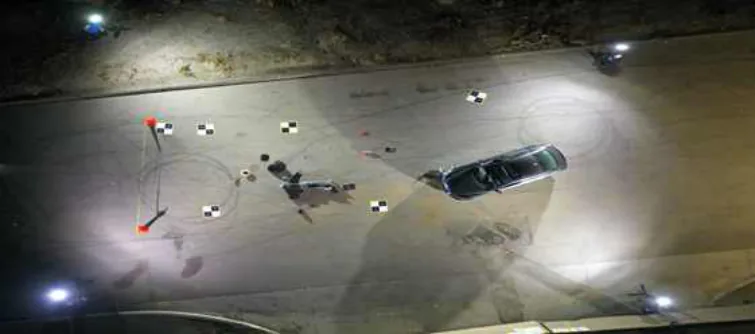
A configuração da cena de acidente simulada
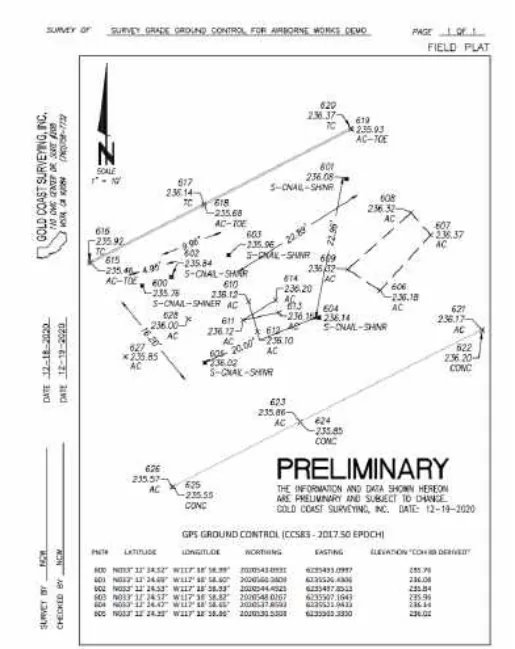
O local do experimento foi montado para imitar uma cena real de acidente de trânsito, com objetos comumente encontrados nessas cenas. A Figura 6(a) mostra a visão geral da cena de acidente noturna simulada (NightOpt). A Figura 6(b) é um desenho CAD com as medições detalhadas.
Objetos físicos na cena de acidente simulada
A equipe também colocou no local do experimento objetos comumente encontrados em cenas de acidente. A lista detalhada dos objetos, com suas descrições e funções, está na tabela abaixo.
| Item | Descrição | Função |
|---|---|---|
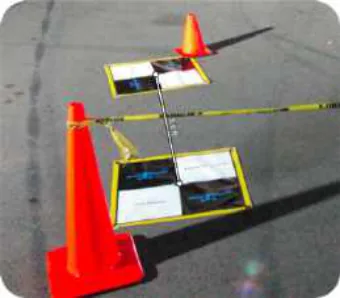
| Cone | Cone laranja em formato de pirâmide | Usado para marcar distâncias importantes no estudo |
| Fita métrica | Pedaços longos de fita amarela e preta | Usada para mostrar as distâncias entre os cones laranja no estudo |
| Veículo motorizado | Veículo motorizado preto. Está danificado no lado dianteiro direito do para-choque | Usado para recriar um possível cenário de acidente e registrar os danos no carro e em tudo o que estava ao redor |
| Boneco de teste de colisão | Um boneco de teste de colisão vestido com roupas de pessoa, deitado no chão | Usado para recriar um possível acidente em que uma pessoa é atropelada por um veículo motorizado |
| FoxFury Light Solutions | As luzes Nomad 360 são autônomas, à prova d’água e capazes de iluminar onde a iluminação da rua, ambiente e montada em veículos não alcança | As luzes de cena Nomad 360 foram usadas para fornecer iluminação superior neste teste noturno |
Dados de GCP de nível topográfico
Todos os marcadores de GCP foram colocados pela Gold Coast Surveying Inc., empresa profissional de topografia com anos de experiência em fluxos de trabalho topográficos, da captura ao relatório final. Eles usaram um receptor móvel inteligente Carlson BRX6+ com um coletor de dados Carlson Surveyor 2. Também se conectaram ao sistema RTK estadual e usaram métodos avançados de coleta de dados RTK RTN de “análise GNSS” no Surv CE para estabelecer o controle terrestre aéreo e o controle de limites nos projetos topográficos que já realizaram. Também estava no local uma estação total robótica Leica modelo 1101” calibrada pela Leica, o mesmo tipo de estação total de precisão usada pela polícia e por outros profissionais.
Plataformas de modelagem 3D testadas
Descrição do equipamento usado durante o estudo de QC de operações noturnas.
- Leica BLK360: A Leica é o padrão de excelência em LiDAR para captura de realidade 3D. Os scanners Leica (incluindo o BLK360) são usados no mundo todo e reconhecidos na área forense por fornecerem dados muito precisos e prontos para uso judicial (desde que sigam fluxos de trabalho adequados). O BLK360 captura 360,000 pontos por segundo e imagens panorâmicas HDR, e tem opção de imagem térmica, com alcance útil de 70’ dentro da nuvem de pontos. Após o registro, conseguimos medir com muita precisão entre quaisquer dois pontos. Ele é totalmente compatível com a suíte de software de captura de realidade Cyclone da Leica Geosystems, incluindo o Map360 para dados de captura de realidade de uso forense em segurança pública. Neste estudo, todas as imagens deste relatório vêm do Leica Cyclone Register 360. Nosso scanner foi configurado com densidade média, imagem RGB em HD e imagem térmica desativada.
- Leica BLK3D é um sensor calibrado de óptica dupla. O Leica BLK3D é uma solução de medição 3D em tempo real, dentro da própria imagem. Ao combinar sensores de medição, software e capacidade de processamento de dados no próprio dispositivo (edge), o Leica BLK3D torna possível fazer medições dentro da imagem, em tempo real e com precisão de nível profissional. Cada imagem capturada é um registro de medição 3D completo e preciso. Sua capacidade de computação na borda elimina a necessidade de conexões de rede e serviços em nuvem, o que permite que os profissionais tomem decisões mais rápidas em seus fluxos de trabalho diários. Diferentemente do BLK360, o BLK3D só permite visualização estática e não permite girar, deslocar ou inclinar a visão em uma captura única.
- Software Pix4D Mapper: todos os dados foram processados por um piloto certificado Pix4D e instrutor de drones do Mira Costa College, Desi Ekstein (conhecida como Drone Diva Desi), piloto AUVSI de nível superior 3. Esta missão foi um voo em grade cruzada a 110 AGL. O Pix4D é a solução de mapeamento com drones mais usada para captura de realidade 3D em acidentes. Observação: usamos apenas os dados da nuvem de pontos do modelo 3D em todas as imagens. Não usamos as imagens orto porque queríamos comparar com as outras soluções de nuvem de pontos usadas neste estudo.
- SkyeBrowse é um software de videogrametria que usa vídeo, em vez de fotos (fotogrametria), que são imagens de ortomosaico. O SkyeBrowse nasceu de vários projetos de pesquisa da Universidade Rutgers financiados por agências estaduais e federais. A pesquisa permitiu que a equipe fundadora criasse o conceito e a propriedade intelectual por trás do SkyeBrowse. Com anos de experiência em segurança pública, startups e universidades, o SkyeBrowse oferece uma perspectiva única de como os drones vão simplificar a resposta a emergências.
Métodos de medição em nuvens de pontos 3D
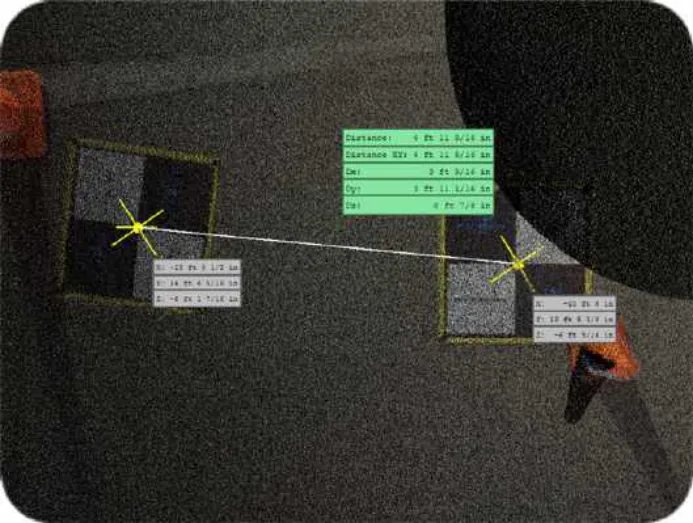
Para comparar a precisão entre as diferentes plataformas de modelagem 3D, o estudo de avaliação usa medições de distância entre GCPs (pontos de controle em solo), cantos e bordas de objetos da cena. A seguir estão exemplos de medições de linha comumente encontradas em muitas cenas de acidente ou de crime, do ponto A ao ponto B, todas feitas nas nuvens de pontos. Todas partem dos mesmos alvos ou sujeitos. Para determinar a posição dos GCPs, cantos ou bordas, usa-se o método típico “Pic-Point”, que identifica o ponto central das transições de cor no centro do padrão xadrez do GCP e no ponto médio da transição de cor nas bordas ou cantos dos objetos6. A Tabela 2 mostra exemplos de perspectivas e operações “Pic-Point” para cada plataforma de modelagem 3D.
| Plataforma | Exemplo de “Pic-Point” de GCP | Zoom / ângulo de visão / densidade de pontos |
|---|---|---|
| Leica BLK360 | 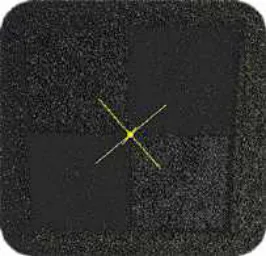 | Conseguimos dar zoom e ver de qualquer ângulo graças à nuvem de pontos, com muitos pic points disponíveis em uma área pequena. |
| Leica BLK3D |  | Conseguimos dar zoom (com pixelização), mas não conseguimos mudar o ângulo de visão, pois a imagem original é uma imagem 2D, não uma nuvem de pontos. |
| Pix4D |  | Conseguimos dar zoom e ver de qualquer ângulo graças aos dados da nuvem de pontos; os pixels ficam bem evidentes por causa dos 110’ AGL da missão. |
| SkyeBrowse |  | Conseguimos dar zoom e ver de qualquer ângulo graças aos dados da nuvem de pontos, com menos pixelização por causa dos 45’ AGL, mais baixos, da missão. |
Métodos de avaliação de desempenho
O desempenho do Leica BLK3D, do Pix4D e do SkyeBrowse é avaliado inspecionando a precisão de nove medições predefinidas entre GCPs, bordas e cantos de objetos na cena de acidente simulada. A equipe comparou a distância medida das linhas na nuvem de pontos usando o método “Pic-Point” para selecionar os pontos inicial e final. As medições brutas são feitas em unidades dos EUA nas interfaces de visualização de cada plataforma. Depois, são convertidas para unidades métricas para comparação. São reportados dois tipos de erro: o numérico e o percentual.
Análise dos resultados
Esta seção resume os principais resultados e conclusões do estudo de QC. O resumo dos resultados tem duas partes. Primeiro, é apresentada a comparação visual das características, da resolução e da qualidade do modelo 3D em cada local de medição. Depois, é apresentada uma tabela-resumo de todas as medições realizadas.
Comparação visual das medições feitas nas diferentes plataformas
Imagem do local de controle de referência e qualidade do controle de erro
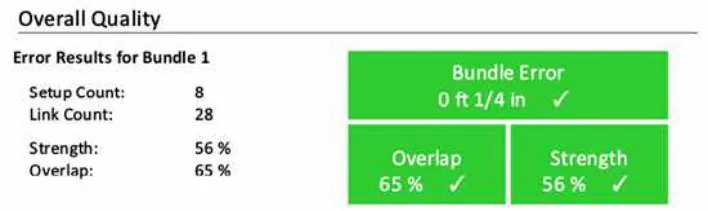
Resultados da comparação das medições de linhas entre GCP (pontos de controle em solo)
As Tabelas 2-5 comparam visualmente as medições de todas as plataformas nas linhas entre GCPs. Essas medições são feitas entre os centros dos padrões xadrez dos GCPs colocados no local. Esse tipo de medição oferece os melhores cenários possíveis de medição de linhas para todas as plataformas de fotogrametria e videogrametria.
Tabela 2: Comparação de medições de linha na cena do acidente no local 1: GCP1-GCP2
(Para ver as imagens detalhadas, consulte as páginas 30-33 do apêndice) [sic]d
Leica BLK360 (dados de controle)
Leica BLK3D
SkyeBrowse
Pix4D Mapper
Tabela 3: Comparação de medições de linha na cena do acidente no local 2: GCP2-GCP3
(Para ver as imagens detalhadas, consulte as páginas 34-37 do apêndice)
Leica BLK360 (dados de controle)
Leica BLK3D
SkyeBrowse
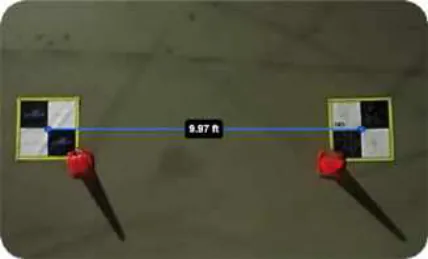
Pix4D Mapper
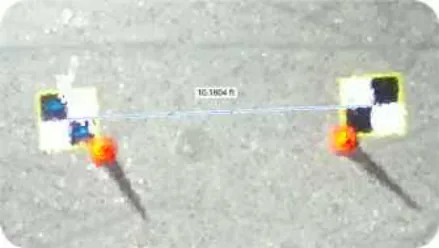
Tabela 4: Comparação de medições de linha na cena do acidente no local 3: GCP3-GCP4
(Para ver as imagens detalhadas, consulte as páginas 38-41 do apêndice)
Leica BLK360 (dados de controle)7
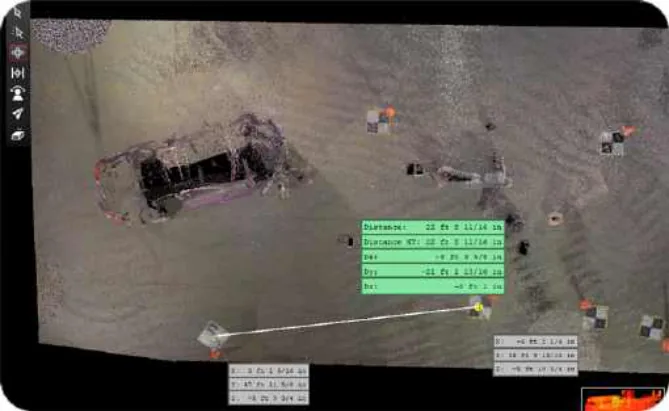
Leica BLK3D
Sem dados devido ao campo de visão (FOV) limitado no local.
SkyeBrowse
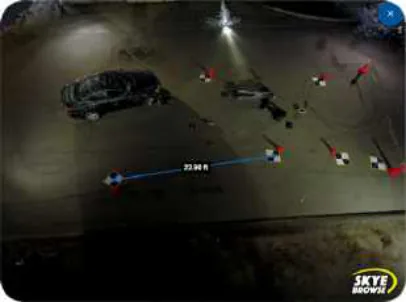
Pix4D Mapper
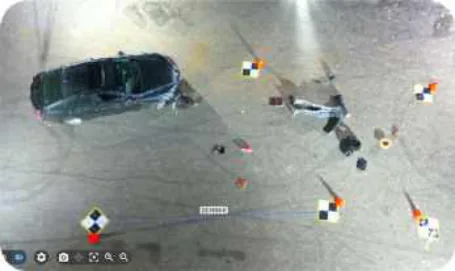
Tabela 5: Comparação de medições de linha na cena do acidente no local 4: GCP4-GCP5
(Para ver as imagens detalhadas, consulte as páginas 42-45 do apêndice.)
Leica BLK360 (dados de controle)
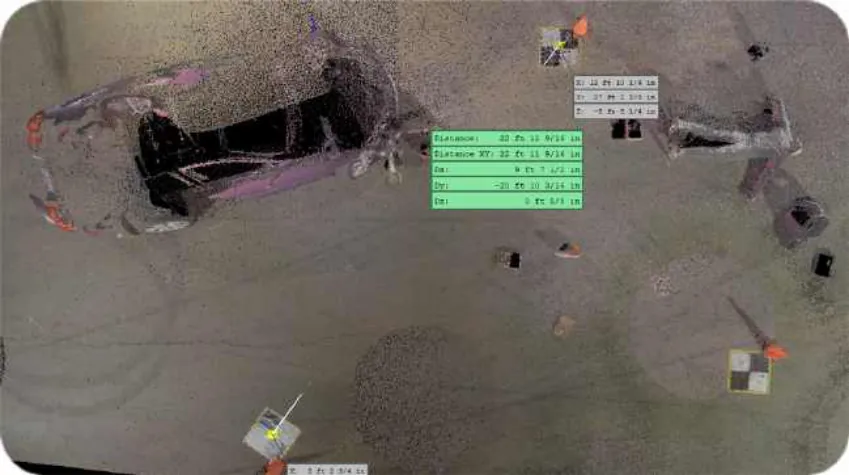
Leica BLK3D
Sem dados devido ao campo de visão (FOV) limitado no local.
SkyeBrowse
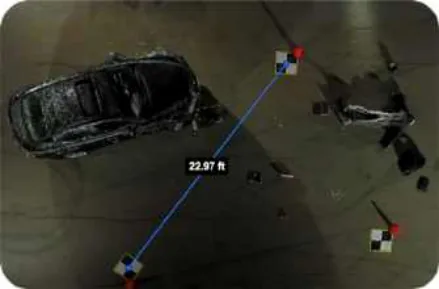
Pix4D Mapper
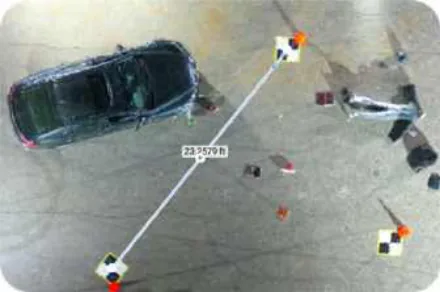
Resultados da comparação de medições angulares complexas
As Tabelas 6-7 mostram a comparação de medições entre alguns pontos em geometrias desafiadoras, como as que podem ser necessárias em qualquer investigação forense. Precisamos saber como o software de fotogrametria e o de videogrametria se saem em medições avançadas, em diferentes ângulos e planos de junção.
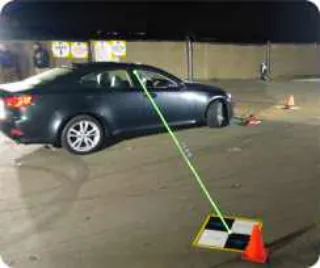
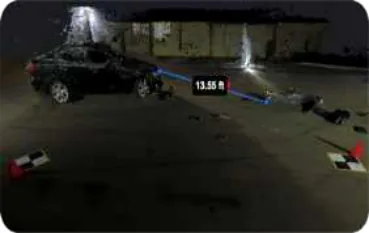
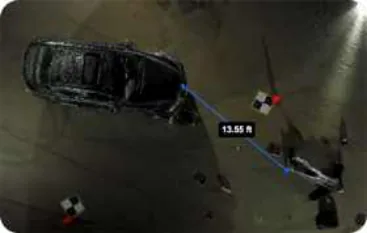
Tabela 6: Exemplo de medição angular complexa: local 5: da porta ao GCP4
(Para ver as imagens detalhadas, consulte as páginas 46-52 do apêndice.)
Leica BLK360
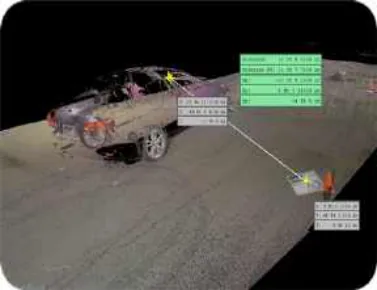
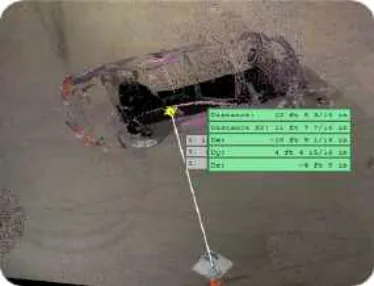
Leica BLK3D
Como o BLK3D não é baseado em nuvem de pontos, neste exemplo só podemos vê-lo em uma perspectiva.
Pix4D
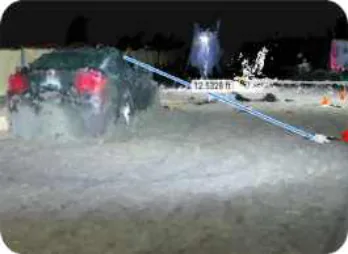
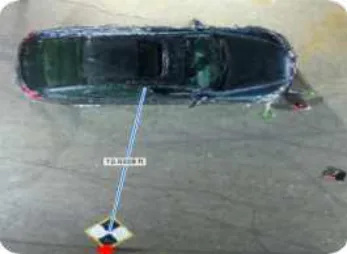
SkyeBrowse
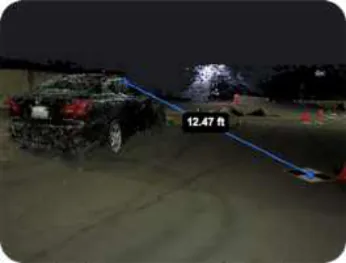
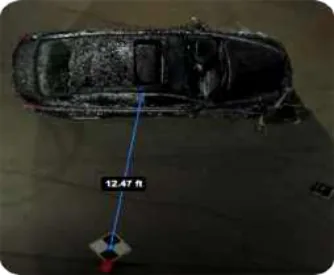
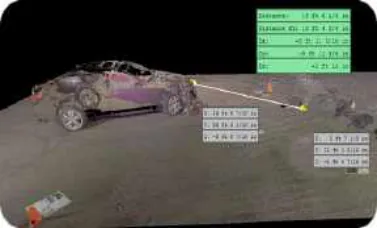
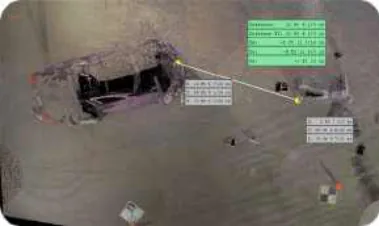
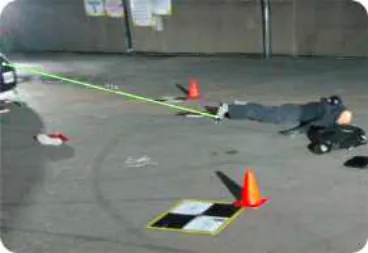
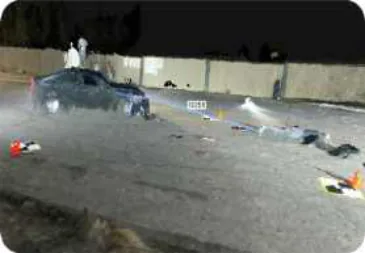
Tabela 7: Exemplo de medição angular complexa: local 6: do capô ao pé
(Para ver as imagens detalhadas, consulte as páginas 52-55 do apêndice)
Leica BLK360
Leica BLK3D
Como o BLK3D não é baseado em nuvem de pontos, neste exemplo só podemos vê-lo em uma perspectiva
Pix4D
(Dupla perspectiva, da frente do carro ao pé da vítima.)
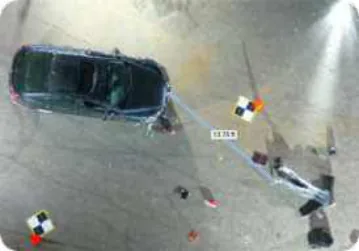
SkyeBrowse
(Dupla perspectiva, da frente do carro ao pé da vítima.)
Resultados da comparação de medições angulares complexas integradas
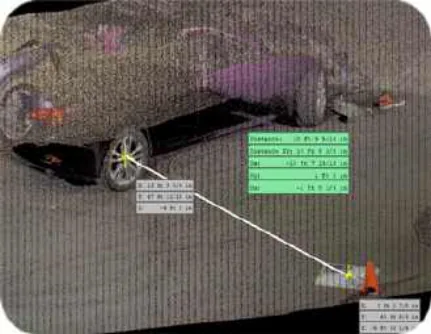
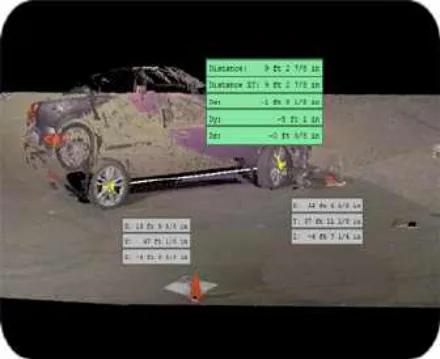
As Tabelas 8-11 mostram uma medição angular complexa integrada entre duas rodas e o GCP4. A Tabela 8 mostra os dados de referência. As Tabelas 9 e 11 mostram os resultados detalhados das medições do Leica BLK3D, do Pix4D e do SkyeBrowse.
Tabela 8: Exemplo de medição angular complexa integrada: locais 7-9: triângulo roda-roda-GCP4
(Para ver as imagens detalhadas, consulte as páginas 57-59 do apêndice)
Leica BLK360 (Cyclone Register360)
Fizemos 3 medições de distância, como mostrado, para combinar dois ângulos e uma medição horizontal ponto a ponto.
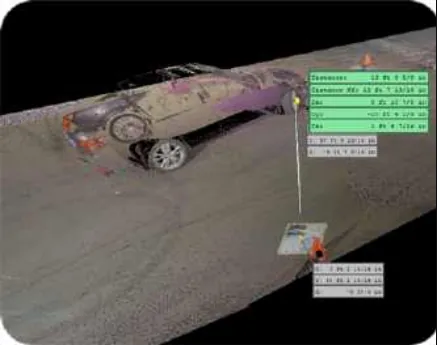
Desempenho do Leica BLK3D nas medições angulares complexas integradas
Tabela 9: Medição angular complexa integrada do Leica BLK3D: triângulo dos locais 7-9
(Para ver as imagens detalhadas, consulte a página 60 do apêndice.)
Leica BLK3D
Pic-Point / 3 medições de distância, como mostrado, para combinar dois ângulos e uma medição horizontal ponto a ponto.
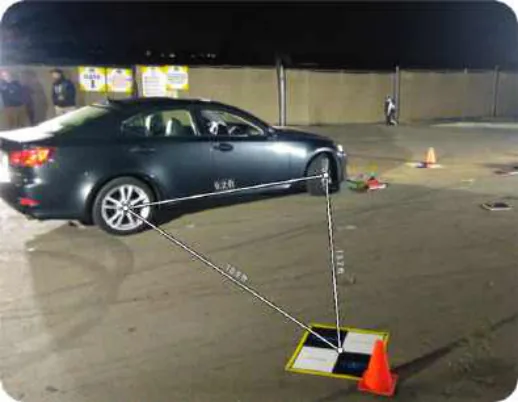
Depois de determinar as medições angulares complexas, o Leica BLK3D se mostrou uma opção excelente para medições rápidas e precisas como esta, com imagens nítidas para relatórios e para locais de difícil acesso que exigem dados detalhados; uma solução muito portátil e acessível para muitos casos de uso.
Desempenho do Pix4D nas medições angulares complexas integradas
Tabela 10: Medição angular complexa integrada do Pix4D: triângulo dos locais 7-9
(Para ver as imagens detalhadas, consulte a página 61 do apêndice.)
Pix4D
Pic-Point / 3 medições de distância, como mostrado, para combinar dois ângulos e uma medição horizontal ponto a ponto.
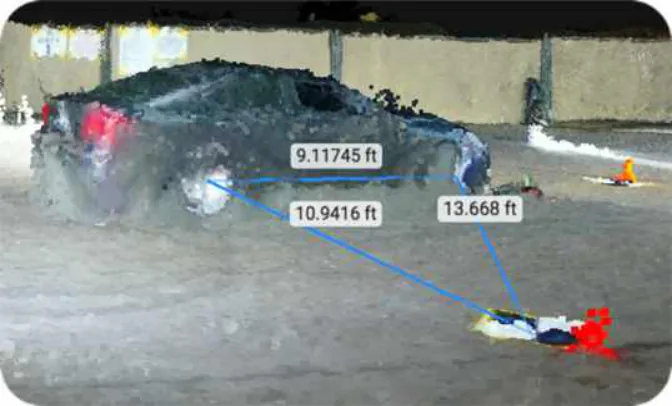
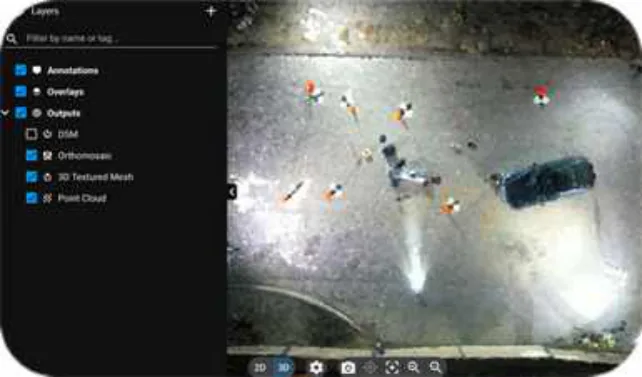
Os pic points da nuvem de pontos do Pix4D são menos nítidos e definidos por causa da altura AGL e da falta de dados orbitais: foi capturada apenas uma vista nadir a 110 AGL. Estes dados foram voados no modo SAFE, em que o drone para a cada imagem para eliminar o borrão de movimento. O drone usou um sensor de 20MP. Sensores de maior resolução sem dúvida dariam resultados melhores. Para obter mais detalhes nos pic points, é preciso voar em altitudes menores para ganhar detalhe de pixel e acrescentar uma órbita para melhorar o detalhe vertical. Esse processo exigiria mais imagens para sobreposição, voo mais longo e mais tempo de processamento. A velocidade de upload depende da velocidade da internet. O melhor é enviar os dados ao software a partir de um cartão Micro-SD no computador.
Desempenho do SkyeBrowse nas medições angulares complexas integradas
Tabela 11: Medição angular complexa integrada do SkyeBrowse: triângulo dos locais 7-9
(Para ver as imagens detalhadas, consulte a página 62 do apêndice.)
SkyeBrowse
Pic-Point / 3 medições de distância, como mostrado, para combinar dois ângulos e uma medição horizontal ponto a ponto.
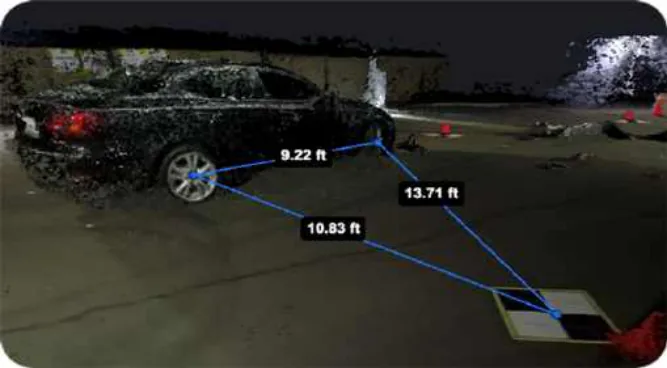
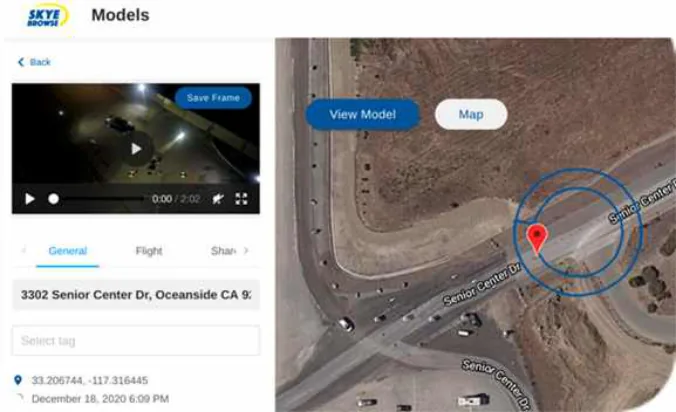
O SkyeBrowse está muito perto de aperfeiçoar a tecnologia de captura de realidade 3D por vídeo. O drone usado tinha um sensor de 20MP a 45AGL, então os dados são mais nítidos e têm melhor detalhe vertical, pois o drone faz duas trajetórias orbitais ao redor do alvo. Nenhuma imagem nadir foi capturada neste voo. Foram necessários apenas 2:02 minutos de voo, e o modelo final de nuvem de pontos foi processado em 25 minutos após o upload. A velocidade de upload, como a de qualquer dado, depende da velocidade da internet.
Comparação do erro de medição
Usando os dados do Leica BLK360 como o controle mais preciso, codificamos os resultados abaixo por cores. As três plataformas de fotogrametria e videogrametria têm erros de medição inferiores a 3% nos nove locais de medição. O SkyeBrowse supera as outras duas plataformas em oito dos nove locais de medição. O BLK3D foi a medição mais próxima do controle em um dos nove locais. O SkyeBrowse tem erro na ordem de 1cm (0.39 inches) em todos os locais de medição, exceto um.
| Medição / vista | Unidade | BLK360 | BLK3D | Pix4D | SkyeBrowse | Melhor |
|---|---|---|---|---|---|---|
| GCP1-GCP2 | EUA | 4’11-9/16” | 5’ 0” | 5’ 0.3” | 4’ 11.9” | |
| Métrico | 1.513m | 1.524m | 1.532m | 1.521m | SkyeBrowse | |
| Erro (%) | +0.011m (+0.73%) | +0.019m (+1.26%) | +0.008m (+0.008%) [sic]a | |||
| GCP2 - GCP3 | EUA | 9’ 11-1/4” | 9’10.8” | 10’ 2.1” | 9’ 11.6” | |
| Métrico | 3.03 m | 3.02m | 3.10m | 3.04m | SkyeBrowse | |
| Erro (%) | -0.01m (-0.33%) | +0.07m (2.31%) | +0.01m (0.33%) | |||
| GCP3 - GCP4 | EUA | 22’ 8-11/16” | N/A | 23’ 2.0” | 22’ 10.8” | |
| Métrico | 6.926m | N/A | 7.061m | 6.980m | SkyeBrowse | |
| Erro (%) | N/A | +0.135m (+1.95%) | +0.054m (+0.78%) | |||
| GCP4 - GCP5 | EUA | 22’ 11-9/16” | N/A | 23’ 6.9” | 22’ 11.6” | |
| Métrico | 6.999m | N/A | 7.186m | 7.000m | SkyeBrowse | |
| Erro (%) | +0.187 (+2.67%) | +0.001 (+0.01%) | ||||
| Da porta ao GCP4 | EUA | 12’ 5-3/16” | 12’ 5” | 12’ 6.3” | 12’ 5.6” | |
| Métrico | 3.789m | 3.785m | 3.818m | 3.800m | BLK3D | |
| Erro (%) | -0.004m (-0.11%) | +0.029m (+0.77%) | +0.011m (+0.29%) | |||
| Do capô ao pé | EUA | 13’ 6-1/4” | 13’ 5” | 13’ 9” | 13’ 6.6” | |
| Métrico | 4.121m | 4.089m | 4.191m | 4.130m | SkyeBrowse | |
| Erro (%) | -0.032m (-0.78%) | +0.07m (+1.70%) | +0.009m (+0.22%) | |||
| Triângulo da distância entre eixos do carro | EUA | 9’ 2-7/8” | 9’ 2” | 9’ 1.4” | 9’ 2.6” | |
| Métrico | 2.816m | 2.794m | 2.779m | 2.809m | SkyeBrowse | |
| Erro (%) | -0.022m (-0.78%) | -0.037m (-1.31%) | -0.007m (-0.25%) | |||
| Da roda traseira ao GCP4 | EUA | 10’ 9-9/16” | 10’9” | 10’ 11.2” | 10’ 9.9” | |
| Métrico | 3.291m | 3.277m | 3.332m | 3.299m | SkyeBrowse | |
| Erro (%) | -0.014m (-0.43%) | +0.041m (+1.25%) | +0.008m (+0.24%) | |||
| Da roda dianteira ao GCP4 | EUA | 13’ 8-5/8” | 13’ 7” | 13’ 8” | 13’ 8.5” | |
| Métrico | 4.181m | 4.140m | 4.166m | 4.178m | SkyeBrowse | |
| Erro (%) | -0.041m (-0.98%) | -0.015m (-0.36%) | -0.003m (-0.07%) |
Os valores do BLK360 são o controle. As células sombreadas indicam a plataforma que o relatório aponta como a melhor em cada medição.e
Comparação das interfaces de medição
Leica BLK360: Mesmo com os dados da nuvem de pontos Leica BLK360 LiDAR, cinco pessoas diferentes poderiam fazer a mesma medição e obter cinco resultados ligeiramente diferentes. Como são baseadas em nuvem de pontos e em pixels, todas as soluções acima estão sujeitas a resultados diferentes.
SkyeBrowse: Uma coisa descoberta durante este e outros estudos é que o SkyeBrowse é a única solução que não permite dar zoom até o ponteiro do mouse para posicionar os pic points com mais precisão. O SkyeBrowse exige que o usuário enquadre dois ou mais alvos ao selecionar os pontos; depois de selecionados, é possível dar zoom e ajustá-los. É um fluxo de trabalho mais trabalhoso e poderia melhorar se permitisse dar zoom no ponto em qualquer posição. Também seria bom que o software permitisse reposicionar as medições com uma função de setas, para que a medição não fique na frente da imagem da evidência.
Pix4D: O Pix4D faz um ótimo trabalho nesse recurso e nos permite dar zoom nos locais que queremos entre quaisquer dois pontos, não importa a distância entre eles. Também seria bom que o software permitisse reposicionar as medições com uma função de setas, para que a medição não fique na frente da imagem da evidência.
Agradecimentos
Um enorme agradecimento às marcas que ajudaram a Airborne Works a montar e realizar este estudo de QC
Marcas objeto deste estudo
Notas
- 1.National Highway Traffic Safety Administration (NHTSA), 2020, https://www.nhtsa.gov/press-releases/2019-fatality-data-traffic-deaths-2020-q2-projections.
- 2.NHTSA, 2005, https://crashstats.nhtsa.dot.gov/Api/Public/ViewPublication/810637.
- 3.M. Robbins, Evidence Technology Magazine, Summer 2019 https://read.nxtbook.com/wordsmith/evidence_technology/summer_2019/drones_in_public_safety_agenc.html
- 4.“Drone Rescues Mapped”, DJI, 2020. https://enterprise.dji.com/drone-rescue-map/#map1610032623514
- 5.“Collision Scene Reconstruction & Investigation Using Unmanned Aircraft Systems”, North Carolina DOT 2017, https://connect.ncdot.gov/resources/Aviation%20Resources%20Documents/NCDOT_NCSHP_Collision_Study.pdf
- 6.Todas as capturas de tela de dados deste relatório estão sujeitas a pequenas variações, conforme o ponto de laser ou o pixel selecionado a cada clique do mouse durante a coleta das medições. As imagens da Tabela 2 mostram o zoom dos pic points de cada solução. Fizemos no mínimo 3 medições para cada dado, para ser o mais consistentes possível. No caso do Pix4D e do SkyBrowse, adotamos como padrão de controle neste estudo de QC de operações noturnas a medição mais próxima dos dados do Leica BLK360 / BLK3D.
- 7.Aliás: o BLK360 e outros scanners LiDAR têm dificuldade para capturar os dados de retorno do laser em superfícies pretas e brilhantes. Um carro de cor clara teria sido melhor.
Notas do editor (edição web)
O relatório acima é reproduzido como foi publicado. Estas notas apontam erros de digitação e inconsistências aparentes do original. Os erros de digitação são marcados no texto com [sic].
- a.Impresso como “+0.008m (+0.008%)” no relatório. Um erro de 0.008 m em relação ao controle de 1.513 m equivale a cerca de 0.53%.
- b.Impresso como “Line Detection And Ranging” no relatório. LiDAR costuma ser desdobrado como Light Detection and Ranging.
- c.O mapa de órgãos de segurança pública descrito nesta frase é a Figura 2.
- d.O PDF publicado tem 28 páginas e não tem apêndice, então as páginas de apêndice citadas nas Tabelas 2 a 11 não fazem parte dele.
- e.Em GCP2 - GCP3, o erro do BLK3D (-0.01m) e o erro do SkyeBrowse (+0.01m) têm a mesma magnitude; o relatório aponta o SkyeBrowse como o melhor.


