Estudio de precisión
Un estudio de control de calidad (QC) de plataformas de modelado 3D con drones para escenas de accidente en operaciones nocturnas y análisis forense
Estudio independiente elaborado por AirBorne Works, enero de 2021
Descargar el PDFConclusiones clave
- Las tres plataformas basadas en fotos y video (Leica BLK3D, Pix4D Mapper y SkyeBrowse) tuvieron un error de medición inferior al 3% frente al control de escaneo láser Leica BLK360 en las nueve ubicaciones de medición. El BLK3D no tuvo datos en dos de ellas.
- SkyeBrowse fue la más cercana al control de escaneo láser en ocho de las nueve ubicaciones de medición. El Leica BLK3D fue el más cercano en la restante (de la puerta al GCP4).
- SkyeBrowse midió con un nivel de error de 1 cm (0.39 in) en todas las ubicaciones menos una. La excepción fue GCP3 a GCP4, con +0.054 m (+0.78%).
- La captura de SkyeBrowse requirió 2:02 minutos de vuelo a 45 ft AGL, y el modelo final de nube de puntos se procesó en 25 minutos tras la carga.
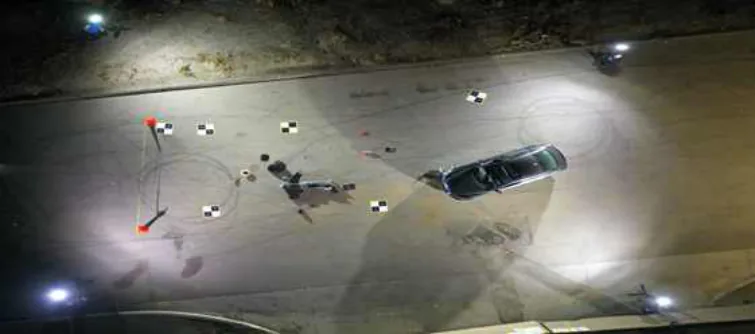
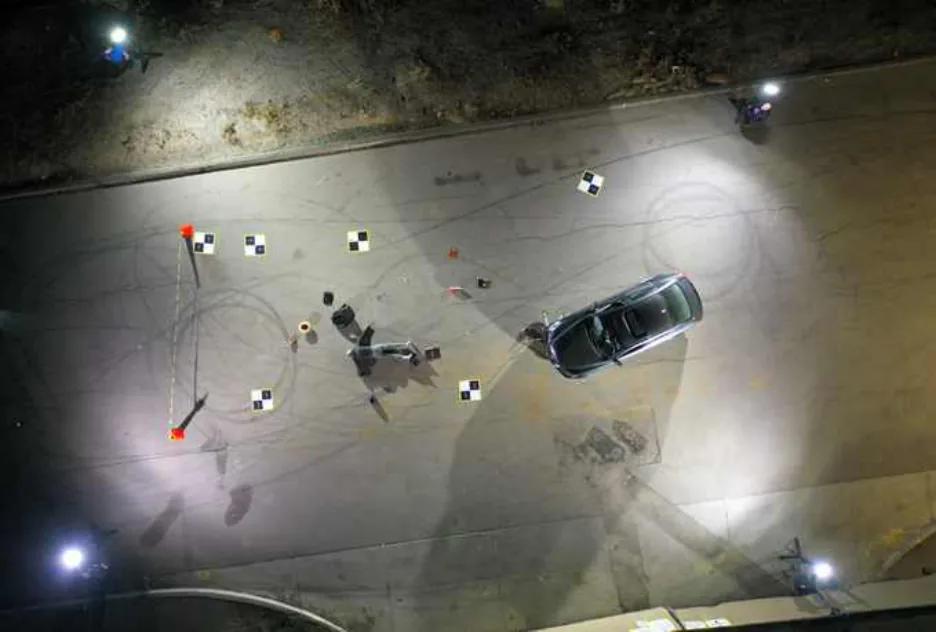
- La escena de prueba fue un accidente nocturno simulado en Oceanside, CA, con un auto dañado, un maniquí de choque, conos y puntos de control terrestre de nivel topográfico.
Fuente: AirBorne Works, enero de 2021. El estudio completo, a continuación.
Resumen
Este informe presenta un estudio de control de calidad (QC) de las plataformas de modelado 3D con drones más utilizadas para la reconstrucción de escenas de accidente. Se montó una escena de accidente simulada con vehículos reales y objetos habituales en los accidentes, en una intersección cercana al complejo deportivo de Oceanside, CA. Para reconstruir la escena se usaron cuatro plataformas de modelado 3D distintas: Leica BLK360, Leica BLK3D, Pix4D Mapper y SkyeBrowse. La nube de puntos 3D de alta resolución generada por el Leica BLK360 con la tecnología de escaneo láser LiDAR (Line Detection And Ranging) [sic]b se usa como referencia de verdad. Leica BLK3D, Pix4D Mapper y SkyeBrowse son modelos 3D basados en fotos y video, y en este estudio de QC se comparan con los datos de la nube de puntos de control obtenidos con el Leica BLK360. El equipo compara las mediciones tomadas en nueve líneas preseleccionadas de las nubes de puntos 3D generadas por cada plataforma, y se compara la precisión de esas mediciones.
Introducción
En 2019 hubo 36,096 muertes en accidentes de tráfico con vehículos de motor1. Las muertes del segundo trimestre de 2020 ya alcanzaron las 8,870 personas, incluso con la menor circulación provocada por la pandemia mundial1. Los accidentes de tráfico graves pueden provocar cierres de carretera de entre 30 minutos y 3 horas o más. Los estudios han demostrado que por cada minuto que se dedica a la investigación del accidente, los vehículos afectados pierden de 4 a 5 minutos. Acelerar la investigación de la escena del accidente puede reducir de forma significativa el retraso en la respuesta al incidente, evitar accidentes secundarios, garantizar la seguridad de los equipos de respuesta, acelerar la recuperación tras el incidente y permitir una investigación forense exhaustiva fuera del lugar. Los grandes avances de las plataformas de modelado 3D con drones, como SkyeBrowse, Pix4D, DroneDeploy y otras, han hecho posible que los agentes de las fuerzas del orden realicen una investigación completa de la escena del accidente sin necesidad de una capacitación extensa en paquetes de software de modelado 3D comerciales de nivel topográfico.
Un gran desafío para los primeros intervinientes es investigar los accidentes nocturnos. Según un estudio de 2005 de la NCSA (National Center for Statistics and Analysis), el número de muertes nocturnas en accidentes de tráfico es similar al de muertes diurnas2. Como hay más muertes de un solo vehículo por la noche, las fuerzas del orden tienen que atender más accidentes mortales de noche que de día. La tasa de mortalidad de los ocupantes de vehículos de pasajeros es de noche unas tres veces mayor que de día, debido a las condiciones de iluminación limitadas y a conductores menos alerta o con menos sujeción, como se muestra en la Figura 12. Para la investigación forense, las imágenes o el video de drones tomados de noche tienen menos brillo, contraste y detalle que los de día. Las plataformas que funcionan bien en operaciones diurnas pueden dejar de ser fiables en accidentes nocturnos.
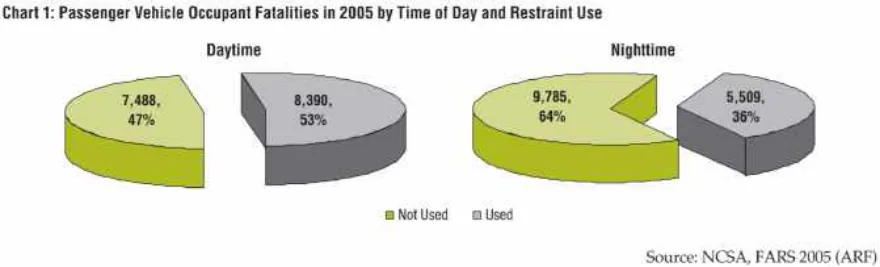
En este informe presentamos un estudio de evaluación de dos plataformas de modelado 3D con drones muy utilizadas frente a modelos LiDAR 3D (Line Detection And Ranging) de alta resolución para operaciones nocturnas. Según los resultados de la evaluación, SkyeBrowse supera a Pix4D en precisión y resolución en las operaciones de investigación de escenas de accidente nocturnas.
El estado de la práctica de los drones en las agencias públicas
Agencias de seguridad pública
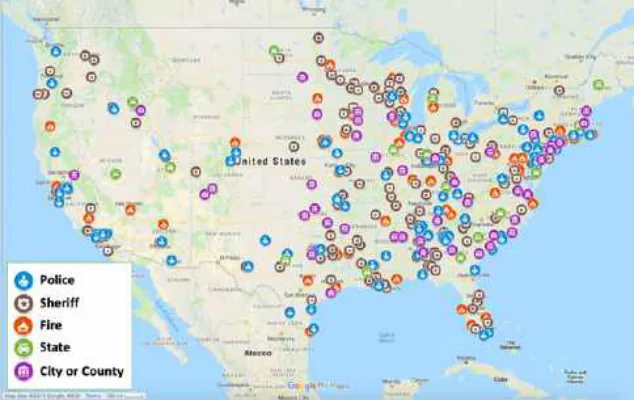
La integración de los drones en las operaciones de seguridad pública se ha acelerado en los últimos años gracias a la producción en masa y la reducción de costos de las plataformas de drones, y al desarrollo paralelo del análisis de video aéreo y de las plataformas de modelado 3D. Como se muestra en la Figura 1 [sic]c, según una encuesta de 2017 a primeros intervinientes, las plataformas basadas en drones han sido adoptadas por muchos departamentos y agencias distintos relacionados con la seguridad pública. Las agencias que más han adoptado los drones son los departamentos de policía y de sheriff. Los departamentos de bomberos son además la tercera categoría de agencia que más adopta tecnologías de drones. Las agencias estatales y locales de primera respuesta también despliegan activamente tecnologías de drones en sus operaciones en todo Estados Unidos.
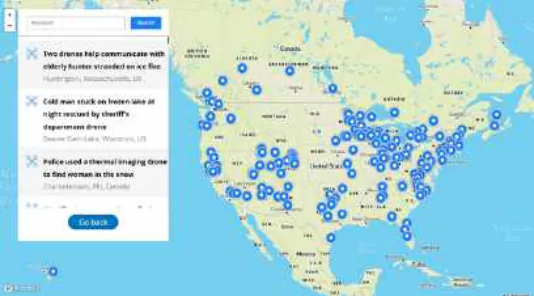
Los drones también desempeñan un papel importante en las operaciones de búsqueda y rescate dentro de la seguridad pública. La Figura 3 muestra una captura del mapa de interacción de DJI, el mayor fabricante de drones, con los eventos de búsqueda y rescate en los que se usaron drones DJI en todo el mundo.
Agencias de transporte
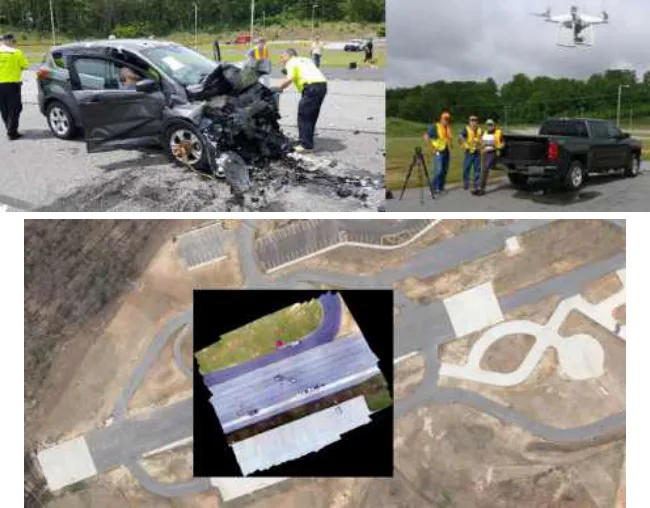
Las agencias de transporte también han estado probando tecnologías de drones para aplicaciones operativas de tráfico, como la videovigilancia remota, la recopilación de datos de tráfico, la gestión de incidentes de tráfico y la gestión de infraestructura. Algunas agencias también han explorado el uso de drones y software de modelado 3D para reconstruir escenas de accidente. En 2017, el Departamento de Transporte de Carolina del Norte publicó un estudio sobre la evaluación de tecnologías de investigación y reconstrucción de escenas de colisión, para el cual se simuló una colisión con daños reales en los vehículos en un centro de capacitación de seguridad pública5.
Plataformas comerciales de modelado 3D
- Pix4D: Una plataforma de modelado 3D destacada es Pix4D. Pix4D usa un enfoque fotogramétrico para desarrollar modelos de reconstrucción 3D. Pix4D es muy útil: a partir de imágenes fijas puede generar una nube de puntos densa, modelos 3D y mapas de ortofoto. Entre la infinidad de aplicaciones se encuentran la aviación, la ingeniería, la animación por computadora y la teledetección. En el procedimiento de determinación de puntos, Pix4D usa una herramienta de procesamiento inicial. Esta herramienta se llama Manual Tie Points Manager (MTP). Al calibrar los parámetros, Pix4D toma la esquina inferior izquierda de la foto de destino como punto de partida. Además, Pix4D puede calcular por defecto las coordenadas de la posición del punto principal de la foto o imagen. Lamentablemente, una de las desventajas de Pix4D es que no tiene la función de conteo de puntos, por lo que hay que añadir un software aparte. En conjunto, Pix4D es una plataforma de modelado 3D potente que ha demostrado ser muy útil y funcional en la reconstrucción de modelos 3D.
- SkyeBrowse: Una de las plataformas comerciales de modelado 3D más populares y útiles es SkyeBrowse. SkyeBrowse usa un enfoque videogramétrico para desarrollar modelos de reconstrucción 3D de paisajes, edificios y vehículos. En comparación con otras plataformas comerciales de modelado 3D actuales, SkyeBrowse destaca en estos aspectos: el tiempo de captura de los conjuntos de datos de video, el tiempo de reconstrucción del modelo 3D, la sencillez de uso y la rentabilidad. Entre sus áreas de aplicación actuales están la investigación de accidentes, el conocimiento de la situación, la planificación previa de misiones y las investigaciones de incendios en estructuras. En conjunto, SkyeBrowse se considera una de las mejores plataformas de modelado 3D del mercado.
- DroneDeploy: El uso de drones DJI ha crecido de forma exponencial en el ámbito de la infraestructura civil y la ingeniería gracias a la aplicación móvil DroneDeploy. Al combinar DroneDeploy, un dron DJI, una cámara de alto rendimiento y vuelos a baja altitud, se han producido mapas con la mejor precisión de medición lineal. En los drones DJI, el uso de cámaras de alta resolución, como la del Phantom 4 Pro, aumenta la precisión de las mediciones. Además, volar los drones DJI a baja altitud también aumenta la precisión. El uso de puntos de control terrestre (GCP) con DroneDeploy reduce el error medio de medición a 0.5 inches. Por último, al usar drones DJI, la altitud es un factor determinante al mapear con puntos de control terrestre: la resolución de la imagen se ve muy afectada y, por tanto, resulta difícil marcar el centro del marcador de GCP al procesar el mapa en DroneDeploy. En definitiva, la amplia compatibilidad de DroneDeploy con muchos drones DJI y cámaras de alta resolución la convierte en una de las plataformas de modelado 3D más competitivas del mercado.
Diseño experimental
Ubicación del sitio del experimento
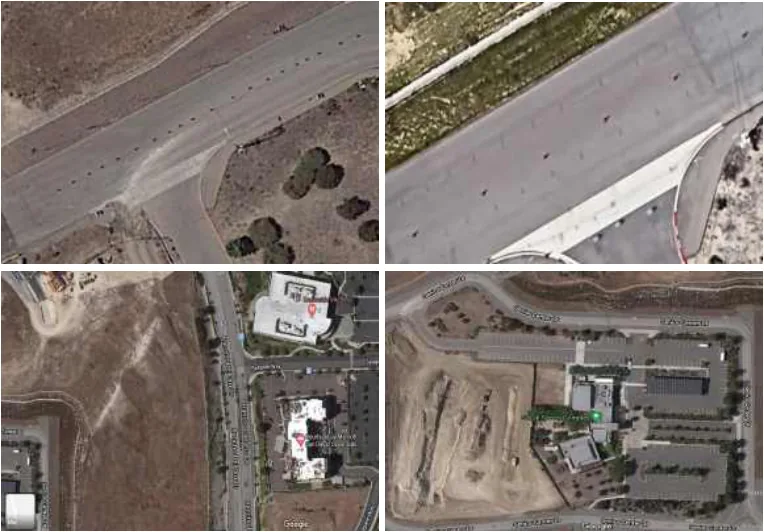
La escena de accidente simulada se encuentra en 3302 Senior Center Drive, en Oceanside, CA. Algunas de las principales estructuras y edificios cercanos son el SoCal Sport Complex, un hotel Courtyard by Marriott San Diego Oceanside y la clínica Oceanside VA. Estas estructuras generan cierto volumen de tráfico en la zona, pero la escena del accidente queda lejos de ellas. En cuanto a la vía, solo hay dos carriles de circulación y una intersección perpendicular cercana. Se eligió este lugar por su bajo volumen de tráfico, ya que el edificio más cercano es el SoCal Sport Complex, que no siempre tiene actividad. Además, ese bajo volumen de tráfico hizo que el sitio fuera ideal para un entorno controlado y con una geometría similar en las condiciones del pavimento.
La configuración de la escena de accidente simulada
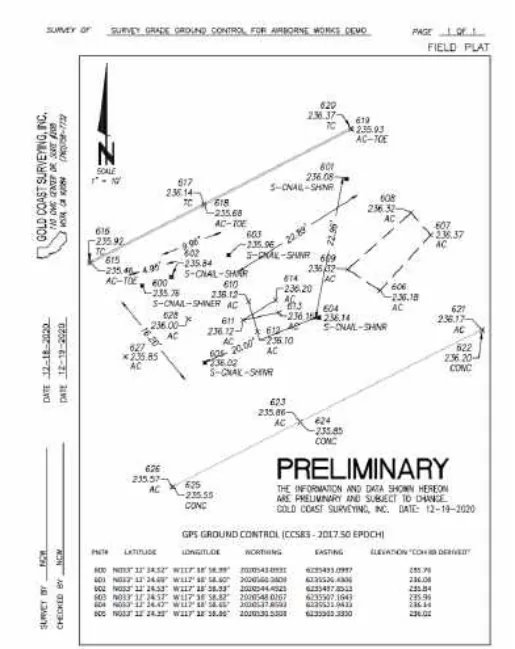
El sitio experimental se montó para imitar una escena de accidente de tráfico real, con objetos que se encuentran habitualmente en ellas. La Figura 6(a) muestra la vista general de la escena de accidente nocturna simulada (NightOpt). La Figura 6(b) es un dibujo CAD con las mediciones detalladas.
Objetos físicos en la escena de accidente simulada
El equipo también colocó en el sitio experimental objetos que se encuentran habitualmente en las escenas de accidente. La lista detallada de objetos, con sus descripciones y funciones, se presenta en la tabla siguiente.
| Elemento | Descripción | Función |
|---|---|---|
| Cono | Cono naranja en forma de pirámide | Se usó para marcar distancias importantes en el estudio |
| Cinta métrica | Tiras largas de cinta amarillas y negras | Se usó para mostrar las longitudes entre los conos naranjas en el estudio |
| Vehículo de motor | Vehículo de motor negro. Tiene daños en el lado delantero derecho del parachoques | Se usó para recrear un posible escenario de accidente y registrar los daños en el auto y en todo lo que había cerca |
| Maniquí de choque | Un maniquí de choque vestido con ropa de persona, tendido en el suelo | Se usó para recrear un posible accidente en el que un vehículo de motor atropella a una persona |
| FoxFury Light Solutions | Las luces Nomad 360 son autónomas, resistentes al agua y capaces de iluminar donde no llega la iluminación de la calle, ambiental o montada en vehículos | Se usaron las luces de escena Nomad 360 para proporcionar iluminación cenital en esta prueba nocturna |
Datos de GCP de nivel topográfico
Todos los marcadores de GCP fueron colocados por Gold Coast Surveying Inc., una empresa de topografía profesional con años de experiencia en flujos de trabajo topográficos, desde la captura hasta el informe final. Usaron un receptor móvil inteligente Carlson BRX6+ junto con un colector de datos Carlson Surveyor 2. También se enlazaron con el sistema RTK estatal y emplearon métodos avanzados de recolección de datos RTK RTN de “análisis GNSS” en Surv CE para establecer el control terrestre aéreo y el control de límites en los proyectos topográficos que han realizado. En el sitio había además una estación total robótica Leica modelo 1101” calibrada por Leica, el mismo tipo de estación total de precisión que usan la policía y otros profesionales.
Plataformas de modelado 3D evaluadas
Descripción del equipo utilizado durante el estudio de QC de operaciones nocturnas.
- Leica BLK360: Leica es el estándar de referencia en LiDAR para captura de realidad 3D. Los escáneres Leica (incluido el BLK360) se usan en todo el mundo y están reconocidos en el campo forense por ofrecer datos muy precisos y aptos para presentar en tribunales (siempre que se sigan los flujos de trabajo adecuados). El BLK360 captura 360,000 puntos por segundo e imágenes panorámicas HDR, y cuenta con una opción de imagen térmica, con un alcance útil de 70’ dentro de la nube de puntos. Tras el registro, podemos medir con mucha precisión entre dos puntos cualesquiera. Es totalmente compatible con la suite de software de captura de realidad Cyclone de Leica Geosystems, incluido Map360 para datos de captura de realidad de uso forense en seguridad pública. Para este estudio, todas las imágenes de este informe provienen de Leica Cyclone Register 360. Nuestro escáner se configuró con densidad media, imágenes RGB HD y la función térmica desactivada.
- Leica BLK3D es un sensor calibrado de óptica doble. El Leica BLK3D es una solución de medición 3D en tiempo real, dentro de la propia imagen. Al combinar sensores de medición, software y capacidad de procesamiento de datos en el propio dispositivo (edge), el Leica BLK3D hace posible tomar mediciones dentro de la imagen, en tiempo real y con precisión de nivel profesional. Cada imagen capturada es un registro de medición 3D completo y preciso. Su capacidad de computación en el borde elimina la necesidad de conexiones de red y servicios en la nube, de modo que los profesionales pueden tomar decisiones más rápido dentro de sus flujos de trabajo diarios. A diferencia del BLK360, el BLK3D solo permite una vista estática y no permite rotar, desplazar ni inclinar la vista en el caso de una sola toma.
- Software Pix4D Mapper: todos los datos fueron procesados por un piloto certificado de Pix4D e instructor de drones del Mira Costa College, Desi Ekstein (alias Drone Diva Desi), piloto AUVSI de nivel superior 3. Esta misión fue un vuelo en cuadrícula cruzada a 110 AGL. Pix4D es la solución de mapeo con drones más usada para la captura de realidad 3D en accidentes. Nota: solo usamos los datos de la nube de puntos del modelo 3D para todas las imágenes. No usamos las imágenes orto porque queríamos compararlo con las demás soluciones de nube de puntos usadas en este estudio.
- SkyeBrowse es un software de videogrametría que usa video, en lugar de fotos (fotogrametría), que son imágenes de ortomosaico. SkyeBrowse es fruto de varios proyectos de investigación de la Universidad de Rutgers financiados por agencias estatales y federales. La investigación permitió al equipo fundador crear el concepto y la propiedad intelectual de SkyeBrowse. Con años de experiencia en los ámbitos de la seguridad pública, las startups y las universidades, SkyeBrowse ofrece una perspectiva única sobre cómo los drones simplificarán la respuesta a emergencias.
Métodos de medición en nubes de puntos 3D
Para comparar la precisión entre las distintas plataformas de modelado 3D, el estudio de evaluación usa mediciones de distancia entre GCP (puntos de control terrestre), esquinas y bordes de objetos de la escena. A continuación se muestran ejemplos de mediciones de línea que se encuentran habitualmente en muchas escenas de accidente o de crimen, del punto A al punto B, todas tomadas de las nubes de puntos. Todas parten de los mismos objetivos o sujetos. Para determinar la ubicación de los GCP, las esquinas o los bordes se usa el método típico “Pic-Point”, que identifica el punto central de las transiciones de color en el centro del patrón de tablero de ajedrez del GCP y en el punto medio de la transición de color en los bordes o esquinas de los objetos6. La Tabla 2 muestra ejemplos de perspectivas y operaciones “Pic-Point” para cada plataforma de modelado 3D.
| Plataforma | Ejemplo de “Pic-Point” de GCP | Zoom / ángulo de vista / densidad de puntos |
|---|---|---|
| Leica BLK360 |  | Podemos hacer zoom y ver desde cualquier ángulo gracias a la nube de puntos, con muchos pic points disponibles en una zona pequeña. |
| Leica BLK3D |  | Podemos hacer zoom (con pixelado), pero no podemos cambiar el ángulo de vista porque la imagen original es una imagen 2D, no una nube de puntos. |
| Pix4D |  | Podemos hacer zoom y ver desde cualquier ángulo gracias a los datos de la nube de puntos; los píxeles se aprecian claramente por los 110’ AGL de la misión. |
| SkyeBrowse |  | Podemos hacer zoom y ver desde cualquier ángulo gracias a los datos de la nube de puntos, con menos pixelado por los 45’ AGL más bajos de la misión. |
Métodos de evaluación del rendimiento
El rendimiento de Leica BLK3D, Pix4D y SkyeBrowse se evalúa inspeccionando la precisión de nueve mediciones predefinidas entre GCP, bordes y esquinas de objetos de la escena de accidente simulada. El equipo comparó la distancia medida de las líneas en la nube de puntos usando el método “Pic-Point” para seleccionar los puntos inicial y final. Las mediciones originales se toman en unidades estadounidenses dentro de las interfaces de visualización de cada plataforma. Después se convierten a unidades métricas para su comparación. Se informan dos tipos de error: el numérico y el porcentual.
Análisis de resultados
Esta sección resume los principales resultados y conclusiones del estudio de QC. El resumen de resultados consta de dos partes. Primero se presenta la comparación visual de las características, la resolución y la calidad del modelo 3D en cada ubicación de medición. Después se presenta una tabla resumen de todas las mediciones realizadas.
Comparación visual de las mediciones tomadas en las distintas plataformas
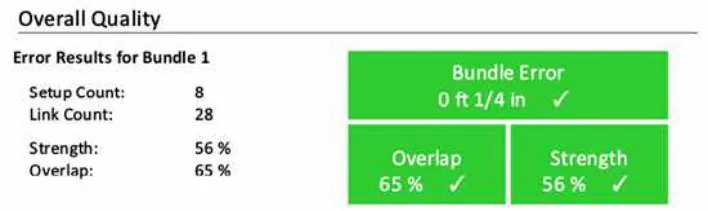
Imagen del sitio de control de referencia y calidad del control de error
Resultados de la comparación de las mediciones de líneas entre GCP (puntos de control terrestre)
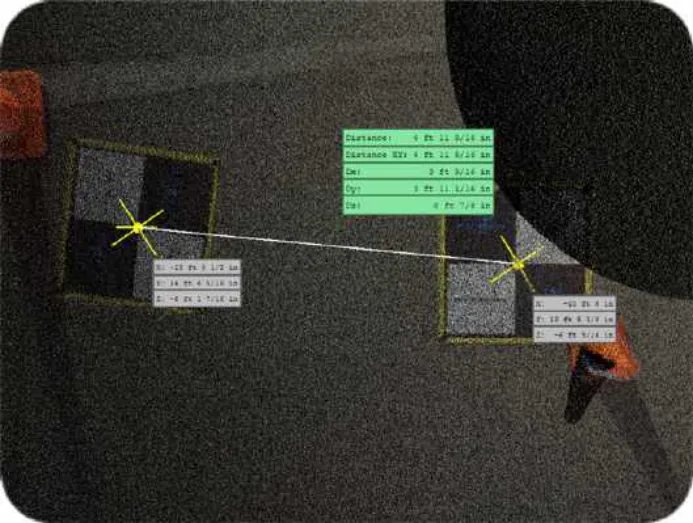
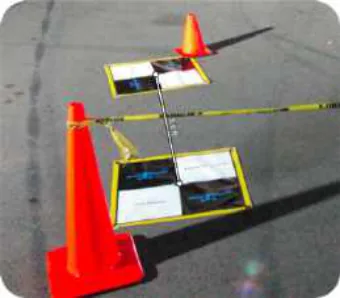
Las Tablas 2-5 comparan visualmente las mediciones de todas las plataformas en las líneas entre GCP. Estas mediciones se toman entre los centros de los patrones de tablero de ajedrez de los GCP colocados en el sitio. Este tipo de medición ofrece los mejores escenarios posibles de medición de líneas para todas las plataformas de fotogrametría y videogrametría.
Tabla 2: Comparación de mediciones de línea en la escena del accidente en la ubicación 1: GCP1-GCP2
(Para ver las imágenes detalladas, consulte las páginas 30-33 del apéndice) [sic]d
Leica BLK360 (datos de control)
Leica BLK3D
SkyeBrowse
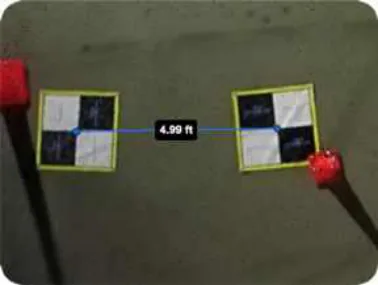
Pix4D Mapper
Tabla 3: Comparación de mediciones de línea en la escena del accidente en la ubicación 2: GCP2-GCP3
(Para ver las imágenes detalladas, consulte las páginas 34-37 del apéndice)
Leica BLK360 (datos de control)
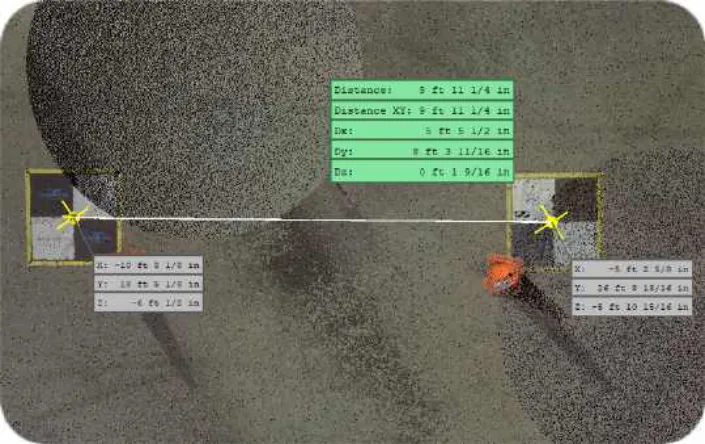
Leica BLK3D
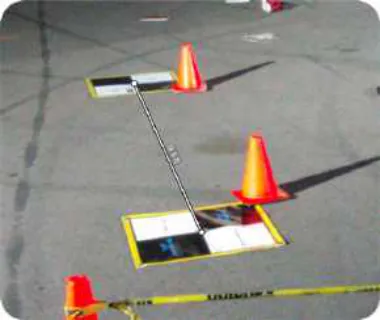
SkyeBrowse
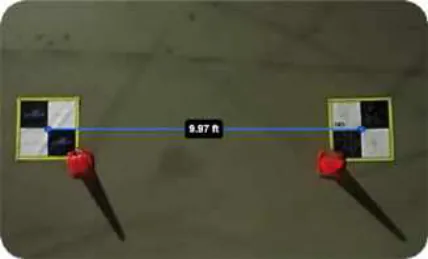
Pix4D Mapper
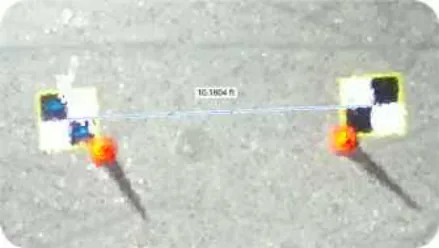
Tabla 4: Comparación de mediciones de línea en la escena del accidente en la ubicación 3: GCP3-GCP4
(Para ver las imágenes detalladas, consulte las páginas 38-41 del apéndice)
Leica BLK360 (datos de control)7
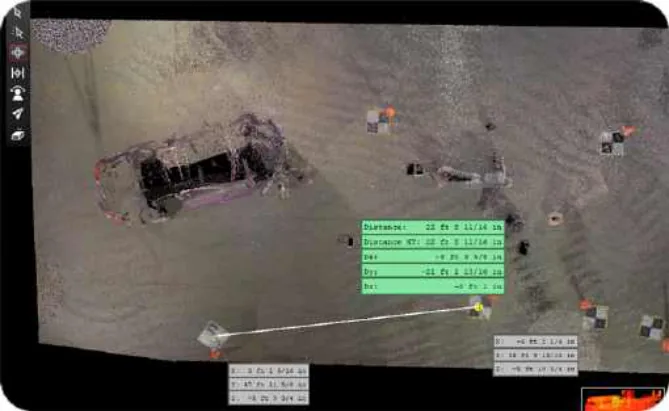
Leica BLK3D
Sin datos por el campo de visión (FOV) limitado en el sitio.
SkyeBrowse
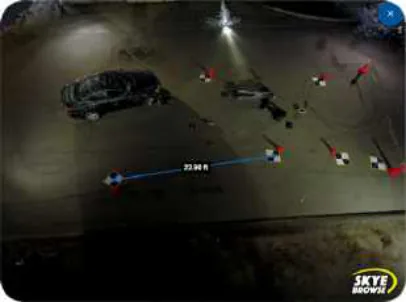
Pix4D Mapper
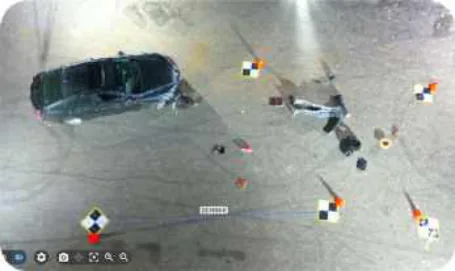
Tabla 5: Comparación de mediciones de línea en la escena del accidente en la ubicación 4: GCP4-GCP5
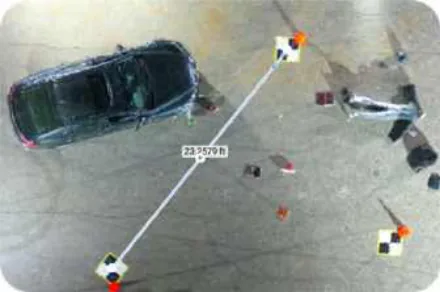
(Para ver las imágenes detalladas, consulte las páginas 42-45 del apéndice.)
Leica BLK360 (datos de control)
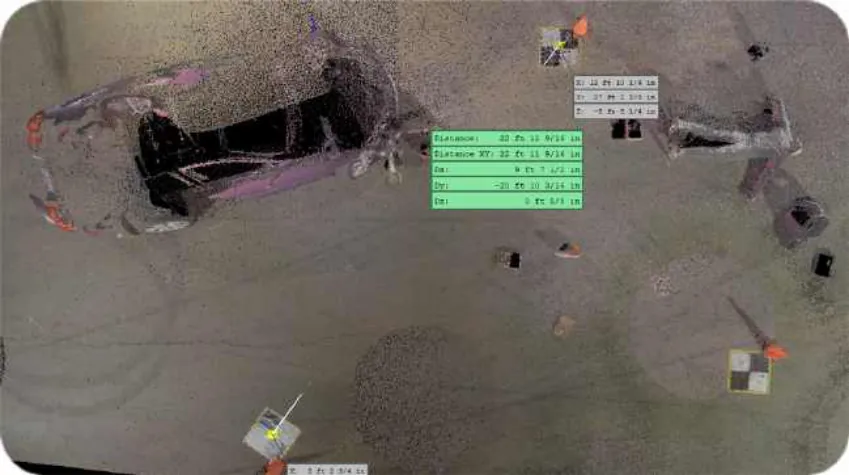
Leica BLK3D
Sin datos por el campo de visión (FOV) limitado en el sitio.
SkyeBrowse
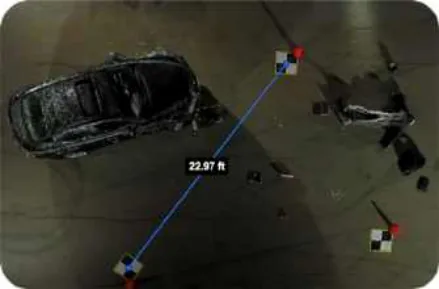
Pix4D Mapper
Resultados de la comparación de mediciones angulares complejas
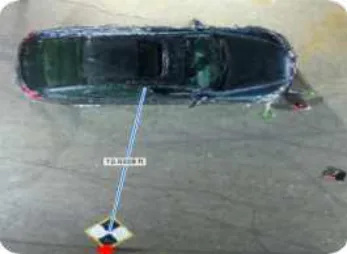
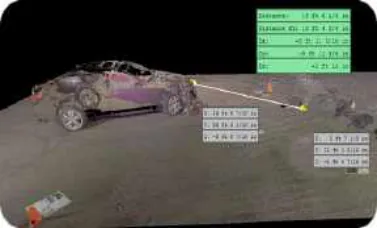
Las Tablas 6-7 muestran la comparación de mediciones entre algunos puntos con geometrías difíciles, como las que pueden hacer falta en cualquier investigación forense. Necesitamos saber cómo se comportan el software de fotogrametría y el de videogrametría con mediciones avanzadas en distintos ángulos y planos de unión.
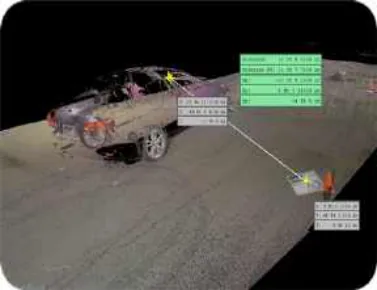
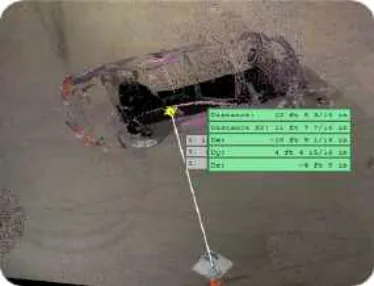
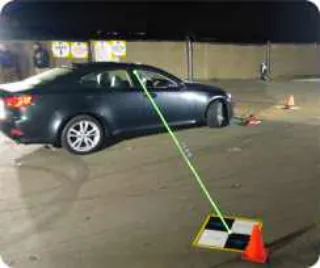
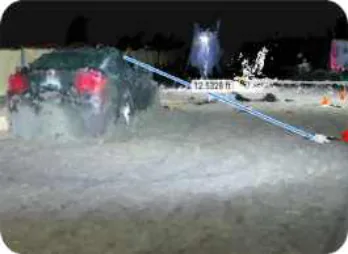
Tabla 6: Ejemplo de medición angular compleja: ubicación 5: de la puerta al GCP4
(Para ver las imágenes detalladas, consulte las páginas 46-52 del apéndice.)
Leica BLK360
Leica BLK3D
Como el BLK3D no se basa en una nube de puntos, en este ejemplo solo podemos verlo desde una perspectiva.
Pix4D
SkyeBrowse
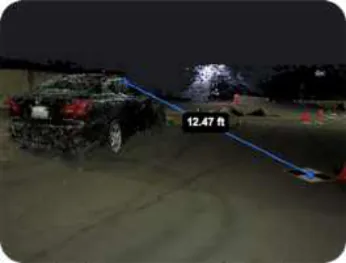
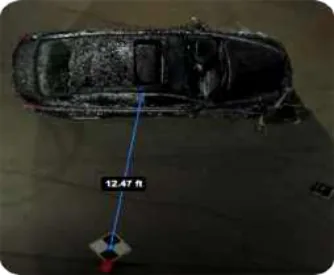
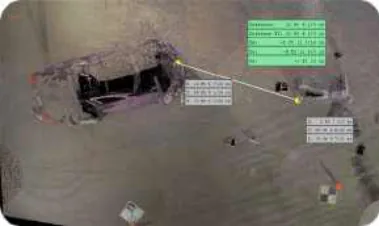
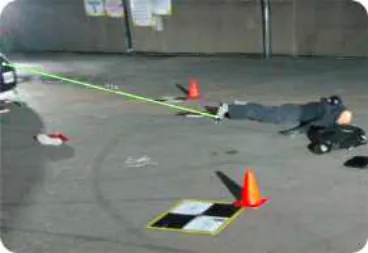
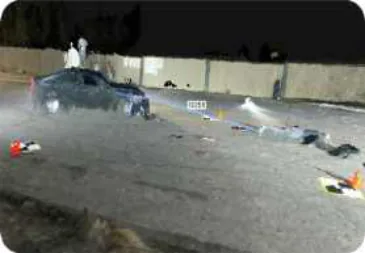
Tabla 7: Ejemplo de medición angular compleja: ubicación 6: del capó al pie
(Para ver las imágenes detalladas, consulte las páginas 52-55 del apéndice)
Leica BLK360
Leica BLK3D
Como el BLK3D no se basa en una nube de puntos, en este ejemplo solo podemos verlo desde una perspectiva
Pix4D
(Doble perspectiva, desde el frente del auto hasta el pie de la víctima.)
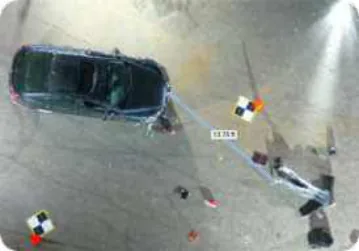
SkyeBrowse
(Doble perspectiva, desde el frente del auto hasta el pie de la víctima.)
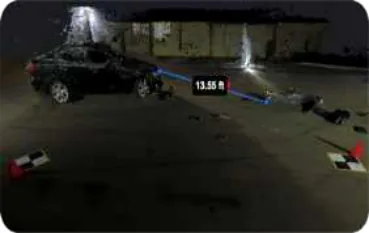
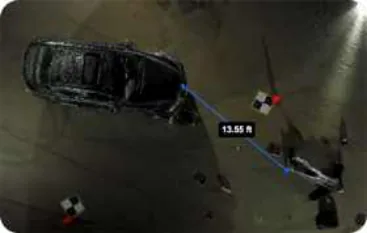
Resultados de la comparación de mediciones angulares complejas integradas
Las Tablas 8-11 muestran una medición angular compleja integrada entre dos ruedas y el GCP4. La Tabla 8 muestra los datos de referencia. Las Tablas 9 y 11 muestran los resultados detallados de las mediciones de Leica BLK3D, Pix4D y SkyeBrowse.
Tabla 8: Ejemplo de medición angular compleja integrada: ubicaciones 7-9: triángulo rueda-rueda-GCP4
(Para ver las imágenes detalladas, consulte las páginas 57-59 del apéndice)
Leica BLK360 (Cyclone Register360)
Tomamos 3 mediciones de distancia, como se muestra, para combinar dos ángulos y una medición horizontal de punto a punto.
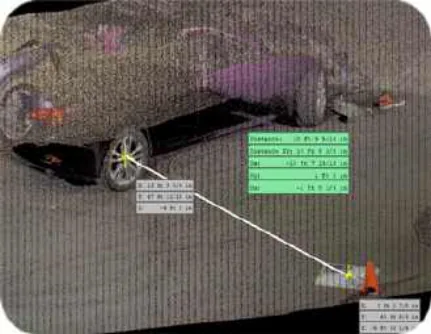
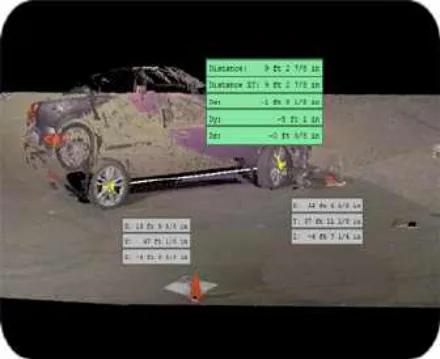
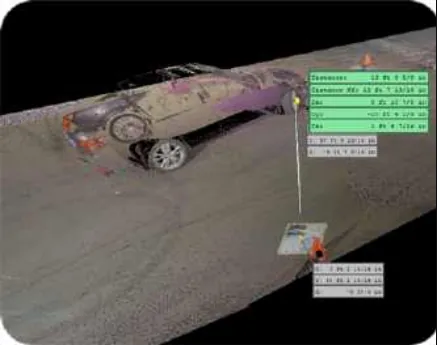
Rendimiento de Leica BLK3D en las mediciones angulares complejas integradas
Tabla 9: Medición angular compleja integrada de Leica BLK3D: triángulo de las ubicaciones 7-9
(Para ver las imágenes detalladas, consulte la página 60 del apéndice.)
Leica BLK3D
Pic-Point / 3 mediciones de distancia, como se muestra, para combinar dos ángulos y una medición horizontal de punto a punto.
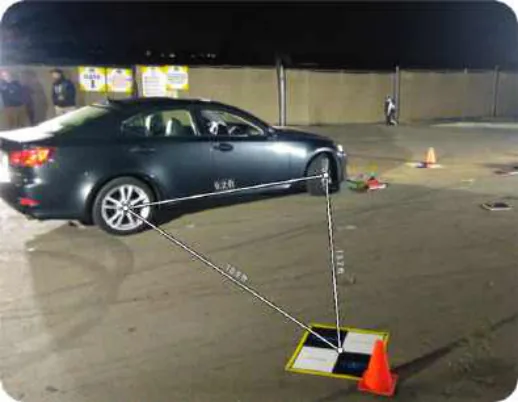
Tras determinar las mediciones angulares complejas, Leica BLK3D ha demostrado ser una opción excelente para mediciones rápidas y precisas como esta, con imágenes claras para informes y para lugares de difícil acceso que requieren datos detallados; una solución muy portátil y asequible para muchos casos de uso.
Rendimiento de Pix4D en las mediciones angulares complejas integradas
Tabla 10: Medición angular compleja integrada de Pix4D: triángulo de las ubicaciones 7-9
(Para ver las imágenes detalladas, consulte la página 61 del apéndice.)
Pix4D
Pic-Point / 3 mediciones de distancia, como se muestra, para combinar dos ángulos y una medición horizontal de punto a punto.
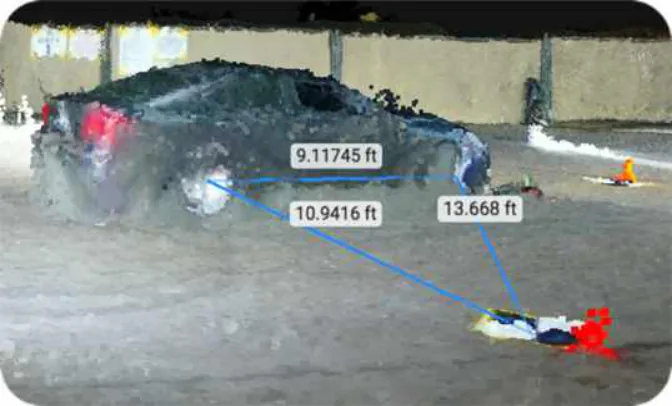
Los pic points de la nube de puntos de Pix4D son menos claros y definidos por la altura AGL y por la falta de datos orbitales: solo se capturó una vista nadir a 110 AGL. Estos datos se volaron en modo SAFE, en el que el dron se detiene en cada imagen para eliminar el desenfoque por movimiento. El dron usó un sensor de 20MP. Los sensores de mayor resolución darían sin duda mejores resultados. Para obtener más detalle en los pic points, conviene volar a menor altitud para ganar detalle de píxel y añadir una órbita para mejorar el detalle vertical. Este proceso requeriría más imágenes para el solapamiento, más tiempo de vuelo y más tiempo de procesamiento. La velocidad de carga depende de la velocidad de internet. Lo mejor es cargar los datos al software desde una tarjeta Micro-SD en la computadora.
Rendimiento de SkyeBrowse en las mediciones angulares complejas integradas
Tabla 11: Medición angular compleja integrada de SkyeBrowse: triángulo de las ubicaciones 7-9
(Para ver las imágenes detalladas, consulte la página 62 del apéndice.)
SkyeBrowse
Pic-Point / 3 mediciones de distancia, como se muestra, para combinar dos ángulos y una medición horizontal de punto a punto.
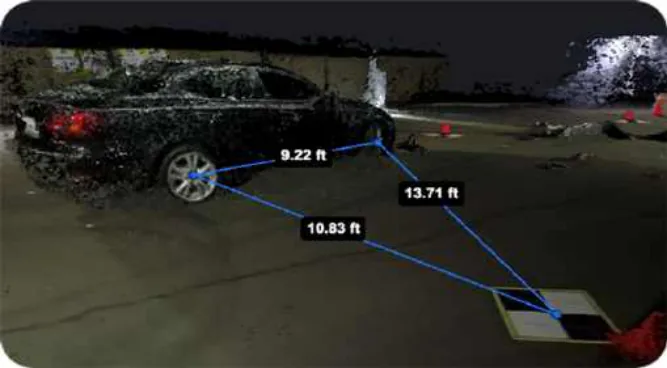
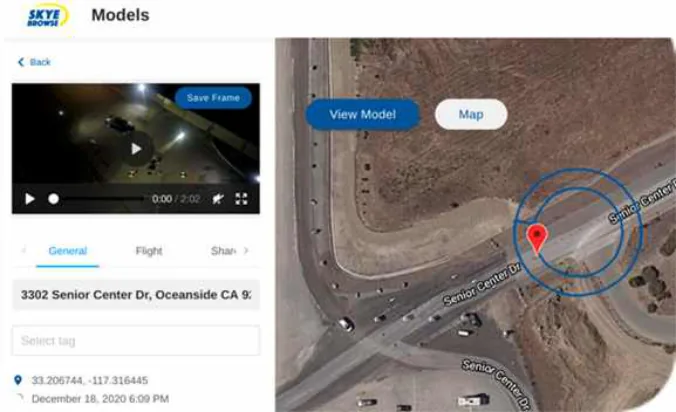
SkyeBrowse está muy cerca de perfeccionar la tecnología de captura de realidad 3D con video. El dron usado tenía un sensor de 20MP a 45AGL, por lo que los datos son más nítidos y tienen mejor detalle vertical, ya que el dron vuela dos trayectorias orbitales alrededor del sujeto. En este vuelo no se capturaron imágenes nadir. Bastaron 2:02 minutos de vuelo, y el modelo final de nube de puntos se procesó en 25 minutos tras la carga. La velocidad de carga, como la de cualquier dato, depende de la velocidad de internet.
Comparación del error de medición
Usando los datos del Leica BLK360 como el control más preciso, codificamos por colores los resultados que se muestran a continuación. Las tres plataformas de fotogrametría y videogrametría tienen errores de medición inferiores al 3% en las nueve ubicaciones de medición. SkyeBrowse supera a las otras dos plataformas en ocho de las nueve ubicaciones de medición. BLK3D fue la medición más cercana al control en una de las nueve ubicaciones. SkyeBrowse tiene un error del orden de 1cm (0.39 inches) en todas las ubicaciones de medición menos una.
| Medición / vista | Unidad | BLK360 | BLK3D | Pix4D | SkyeBrowse | Mejor |
|---|---|---|---|---|---|---|
| GCP1-GCP2 | EE. UU. | 4’11-9/16” | 5’ 0” | 5’ 0.3” | 4’ 11.9” | |
| Métrico | 1.513m | 1.524m | 1.532m | 1.521m | SkyeBrowse | |
| Error (%) | +0.011m (+0.73%) | +0.019m (+1.26%) | +0.008m (+0.008%) [sic]a | |||
| GCP2 - GCP3 | EE. UU. | 9’ 11-1/4” | 9’10.8” | 10’ 2.1” | 9’ 11.6” | |
| Métrico | 3.03 m | 3.02m | 3.10m | 3.04m | SkyeBrowse | |
| Error (%) | -0.01m (-0.33%) | +0.07m (2.31%) | +0.01m (0.33%) | |||
| GCP3 - GCP4 | EE. UU. | 22’ 8-11/16” | N/A | 23’ 2.0” | 22’ 10.8” | |
| Métrico | 6.926m | N/A | 7.061m | 6.980m | SkyeBrowse | |
| Error (%) | N/A | +0.135m (+1.95%) | +0.054m (+0.78%) | |||
| GCP4 - GCP5 | EE. UU. | 22’ 11-9/16” | N/A | 23’ 6.9” | 22’ 11.6” | |
| Métrico | 6.999m | N/A | 7.186m | 7.000m | SkyeBrowse | |
| Error (%) | +0.187 (+2.67%) | +0.001 (+0.01%) | ||||
| De la puerta al GCP4 | EE. UU. | 12’ 5-3/16” | 12’ 5” | 12’ 6.3” | 12’ 5.6” | |
| Métrico | 3.789m | 3.785m | 3.818m | 3.800m | BLK3D | |
| Error (%) | -0.004m (-0.11%) | +0.029m (+0.77%) | +0.011m (+0.29%) | |||
| Del capó al pie | EE. UU. | 13’ 6-1/4” | 13’ 5” | 13’ 9” | 13’ 6.6” | |
| Métrico | 4.121m | 4.089m | 4.191m | 4.130m | SkyeBrowse | |
| Error (%) | -0.032m (-0.78%) | +0.07m (+1.70%) | +0.009m (+0.22%) | |||
| Triángulo de la distancia entre ejes del auto | EE. UU. | 9’ 2-7/8” | 9’ 2” | 9’ 1.4” | 9’ 2.6” | |
| Métrico | 2.816m | 2.794m | 2.779m | 2.809m | SkyeBrowse | |
| Error (%) | -0.022m (-0.78%) | -0.037m (-1.31%) | -0.007m (-0.25%) | |||
| De la rueda trasera al GCP4 | EE. UU. | 10’ 9-9/16” | 10’9” | 10’ 11.2” | 10’ 9.9” | |
| Métrico | 3.291m | 3.277m | 3.332m | 3.299m | SkyeBrowse | |
| Error (%) | -0.014m (-0.43%) | +0.041m (+1.25%) | +0.008m (+0.24%) | |||
| De la rueda delantera al GCP4 | EE. UU. | 13’ 8-5/8” | 13’ 7” | 13’ 8” | 13’ 8.5” | |
| Métrico | 4.181m | 4.140m | 4.166m | 4.178m | SkyeBrowse | |
| Error (%) | -0.041m (-0.98%) | -0.015m (-0.36%) | -0.003m (-0.07%) |
Los valores del BLK360 son el control. Las celdas sombreadas indican la plataforma que el informe señala como la mejor en cada medición.e
Comparación de las interfaces de medición
Leica BLK360: Incluso con los datos de la nube de puntos Leica BLK360 LiDAR, cinco personas distintas podrían tomar la misma medición y obtener cinco resultados ligeramente diferentes. Como se basan en nubes de puntos y en píxeles, todas las soluciones anteriores están sujetas a resultados distintos.
SkyeBrowse: Algo que se descubrió durante este estudio y otros es que SkyeBrowse es la única solución que no permite hacer zoom hasta el puntero del mouse para colocar con más precisión los pic points. SkyeBrowse exige que el usuario encuadre dos o más objetivos al seleccionar los puntos; después de seleccionarlos, sí se puede hacer zoom y ajustarlos. Es un flujo de trabajo más complicado y podría mejorar si permitiera hacer zoom sobre el punto sin importar su ubicación. También sería bueno que el software permitiera reubicar las mediciones con una función de flechas, para que la medición no tape la imagen de la evidencia.
Pix4D: Pix4D hace un gran trabajo con esta función y nos permite hacer zoom en las ubicaciones que queramos entre dos puntos cualesquiera, sin importar la distancia que los separe. También sería bueno que el software permitiera reubicar las mediciones con una función de flechas, para que la medición no tape la imagen de la evidencia.
Agradecimientos
Un enorme agradecimiento a las marcas que ayudaron a Airborne Works a montar y realizar este estudio de QC
Marcas objeto de este estudio
Notas
- 1.National Highway Traffic Safety Administration (NHTSA), 2020, https://www.nhtsa.gov/press-releases/2019-fatality-data-traffic-deaths-2020-q2-projections.
- 2.NHTSA, 2005, https://crashstats.nhtsa.dot.gov/Api/Public/ViewPublication/810637.
- 3.M. Robbins, Evidence Technology Magazine, Summer 2019 https://read.nxtbook.com/wordsmith/evidence_technology/summer_2019/drones_in_public_safety_agenc.html
- 4.“Drone Rescues Mapped”, DJI, 2020. https://enterprise.dji.com/drone-rescue-map/#map1610032623514
- 5.“Collision Scene Reconstruction & Investigation Using Unmanned Aircraft Systems”, North Carolina DOT 2017, https://connect.ncdot.gov/resources/Aviation%20Resources%20Documents/NCDOT_NCSHP_Collision_Study.pdf
- 6.Todas las capturas de pantalla de datos de este informe están sujetas a pequeñas variaciones según el punto láser o el píxel seleccionado con cada clic del mouse durante la toma de las mediciones. Las imágenes de la Tabla 2 muestran el zoom de los pic points de cada solución. Tomamos no menos de 3 mediciones por cada dato, para ser lo más consistentes posible. En el caso de Pix4D y SkyBrowse, tomamos como estándar de control para este estudio de QC de operaciones nocturnas la medición más cercana a los datos del Leica BLK360 / BLK3D.
- 7.Por cierto: el BLK360 y otros escáneres LiDAR tienen problemas para capturar los datos de rebote del láser en superficies negras y brillantes. Un auto de color claro habría sido mejor.
Notas del editor (edición web)
El informe anterior se reproduce tal como se publicó. Estas notas señalan erratas e incoherencias aparentes del original. Las erratas se marcan en el texto con [sic].
- a.Impreso como “+0.008m (+0.008%)” en el informe. Un error de 0.008 m frente al control de 1.513 m equivale a aproximadamente 0.53%.
- b.Impreso como “Line Detection And Ranging” en el informe. LiDAR suele desarrollarse como Light Detection and Ranging.
- c.El mapa de agencias de seguridad pública que describe esta frase es la Figura 2.
- d.El PDF publicado tiene 28 páginas y no incluye apéndice, por lo que las páginas del apéndice citadas en las Tablas 2 a 11 no forman parte de él.
- e.En GCP2 - GCP3, el error del BLK3D (-0.01m) y el de SkyeBrowse (+0.01m) tienen la misma magnitud; el informe indica a SkyeBrowse como la mejor.


