Genauigkeitsstudie
Eine QC-Studie (Qualitätskontrolle) zu drohnenbasierten 3D-Modellierungsplattformen für Unfallorte bei nächtlichen Einsätzen und forensischer Analyse
Unabhängige Studie von AirBorne Works, Januar 2021
PDF herunterladenWichtigste Ergebnisse
- Alle drei foto- und videobasierten Plattformen (Leica BLK3D, Pix4D Mapper und SkyeBrowse) hatten an den neun Messstellen einen Messfehler von weniger als 3% gegenüber der Laserscan-Referenz Leica BLK360. Der BLK3D lieferte an zwei davon keine Daten.
- SkyeBrowse lag an acht von neun Messstellen am nächsten an der Laserscan-Referenz. Der Leica BLK3D lag an der übrigen Messstelle am nächsten (Tür bis GCP4).
- SkyeBrowse maß an allen Messstellen bis auf eine mit einem Fehler von 1 cm (0.39 in). Die Ausnahme war GCP3 bis GCP4 mit +0.054 m (+0.78%).
- Die Aufnahme mit SkyeBrowse dauerte 2:02 Minuten Flugzeit in 45 ft AGL, und das fertige Punktwolkenmodell war nach dem Hochladen in 25 Minuten verarbeitet.
- Der Testort war ein nachgestellter nächtlicher Unfall in Oceanside, CA, mit einem beschädigten Auto, einer Crashtest-Puppe, Pylonen und Passpunkten in Vermessungsqualität.
Quelle: AirBorne Works, Januar 2021. Die vollständige Studie finden Sie unten.
Zusammenfassung
Dieser Bericht stellt eine QC-Studie (Qualitätskontrolle) zu den gängigen drohnenbasierten 3D-Modellierungsplattformen für die Rekonstruktion von Unfallorten vor. Ein nachgestellter Unfallort wurde mit echten Fahrzeugen und typischen Gegenständen von Unfallorten an einer Kreuzung in der Nähe des Sportkomplexes in Oceanside, CA, aufgebaut. Zur Rekonstruktion des nachgestellten Unfallorts wurden vier verschiedene 3D-Modellierungsplattformen eingesetzt: Leica BLK360, Leica BLK3D, Pix4D Mapper und SkyeBrowse. Die hochauflösende 3D-Punktwolke, die der Leica BLK360 mit der LiDAR-Laserscantechnologie (Line Detection And Ranging) [sic]b erzeugt, dient als Referenzwert. Leica BLK3D, Pix4D Mapper und SkyeBrowse sind 3D-Modelle auf Basis von Fotos und Video und werden in dieser QC-Studie mit den Kontrollpunktwolkendaten des Leica BLK360 verglichen. Das Team vergleicht die Messungen an neun vorab ausgewählten Strecken in den von jeder Plattform erzeugten 3D-Punktwolken sowie die Messgenauigkeit.
Einleitung
Im Jahr 2019 gab es 36,096 Todesopfer bei Verkehrsunfällen mit Kraftfahrzeugen1. Im zweiten Quartal 2020 waren es bereits 8,870 Todesopfer, und das trotz der Entlastung des Verkehrs durch die weltweite Pandemie1. Schwere Verkehrsunfälle können Straßensperrungen von 30 Minuten bis zu 3 Stunden oder länger verursachen. Studien haben gezeigt, dass für jede Minute der Unfallaufnahme 4-5 Minuten für die beteiligten Fahrzeuge verloren gehen. Eine schnellere Aufnahme des Unfallorts kann die Verzögerung der Einsatzreaktion deutlich verringern, Folgeunfälle vermeiden, die Sicherheit der Einsatzkräfte gewährleisten, die Wiederherstellung nach dem Vorfall beschleunigen und eine gründliche forensische Untersuchung außerhalb des Einsatzorts ermöglichen. Wichtige Entwicklungen bei drohnenbasierten 3D-Modellierungsplattformen wie SkyeBrowse, Pix4D, DroneDeploy und anderen haben es für Polizeikräfte möglich gemacht, eine umfassende Unfallaufnahme durchzuführen, ohne umfangreich in kommerzieller 3D-Modellierungssoftware in Vermessungsqualität geschult zu sein.
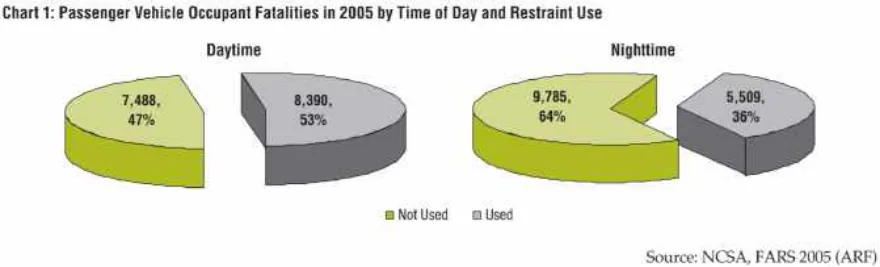
Eine große Herausforderung für Einsatzkräfte ist die Untersuchung nächtlicher Unfälle. Laut einer Studie der NCSA (National Center for Statistics and Analysis) aus dem Jahr 2005 ist die Zahl der Todesopfer bei Nachtunfällen ähnlich hoch wie bei Unfällen am Tag2. Da nachts mehr Alleinunfälle tödlich enden, müssen die Einsatzkräfte nachts zu mehr tödlichen Unfällen ausrücken als tagsüber. Die Sterberate von Pkw-Insassen ist nachts etwa dreimal so hoch wie tagsüber, bedingt durch die eingeschränkten Lichtverhältnisse und weniger aufmerksame oder weniger gesicherte Fahrer, wie Abbildung 12 zeigt. Für die forensische Untersuchung haben nächtliche Drohnenbilder oder -videos weniger Helligkeit, Kontrast und Details als Aufnahmen bei Tag. Plattformen, die bei Tageseinsätzen gut funktionieren, können bei nächtlichen Unfällen unzuverlässig werden.
In diesem Bericht stellen wir eine Bewertungsstudie zu zwei gängigen drohnenbasierten 3D-Modellierungsplattformen im Vergleich zu hochauflösenden 3D-LiDAR-Modellen (Line Detection And Ranging) für nächtliche Einsätze vor. Nach den Ergebnissen der Bewertung übertrifft SkyeBrowse Pix4D bei Genauigkeit und Auflösung für die Aufnahme nächtlicher Unfallorte.
Der Stand der Praxis beim Einsatz von Drohnen in Behörden
Sicherheitsbehörden
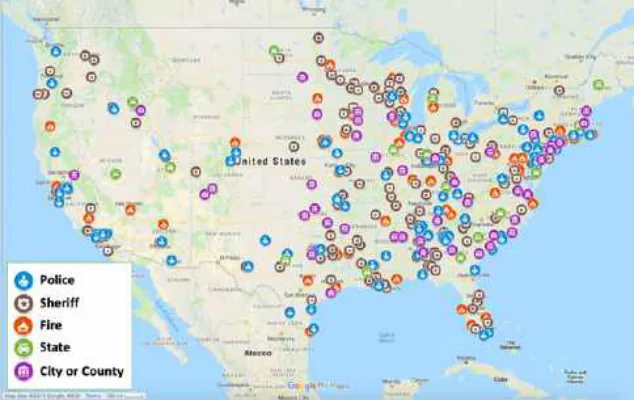
Die Einbindung von Drohnen in Einsätze der öffentlichen Sicherheit hat sich in den letzten Jahren beschleunigt, durch die Massenproduktion und sinkende Kosten von Drohnenplattformen und die entsprechende Entwicklung von Luftbildvideoanalyse und 3D-Modellierungsplattformen. Wie in Abbildung 1 [sic]c zu sehen ist, wurden drohnenbasierte Plattformen laut einer Umfrage unter Einsatzkräften aus dem Jahr 2017 von vielen verschiedenen Abteilungen und Behörden der öffentlichen Sicherheit übernommen. Am häufigsten setzen Polizei- und Sheriff-Abteilungen Drohnen ein. Feuerwehren sind außerdem die drittgrößte Behördenkategorie, die Drohnentechnologie nutzt. Auch staatliche und lokale Einsatzbehörden setzen Drohnentechnologie in den gesamten USA aktiv in ihren Einsätzen ein.
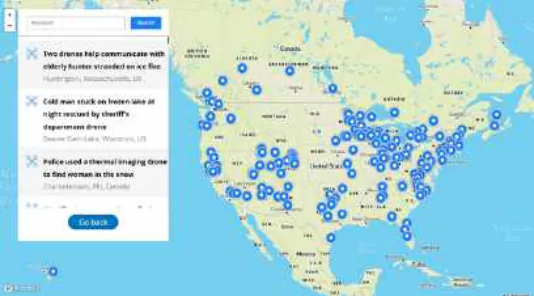
Drohnen spielen auch bei Such- und Rettungseinsätzen der öffentlichen Sicherheit eine wichtige Rolle. Abbildung 3 zeigt einen Ausschnitt der Interaktionskarte von DJI, dem größten Drohnenhersteller, mit den Such- und Rettungseinsätzen weltweit, bei denen DJI-Drohnen verwendet wurden.
Verkehrsbehörden
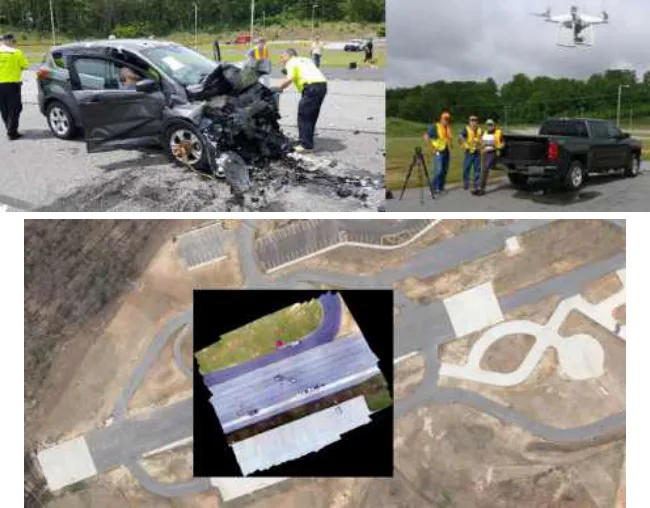
Auch Verkehrsbehörden erproben Drohnentechnologie für verkehrsbetriebliche Anwendungen wie die Videoüberwachung aus der Ferne, die Erfassung von Verkehrsdaten, das Management von Verkehrsvorfällen und das Infrastrukturmanagement. Einige Behörden haben zudem den Einsatz von Drohnen und 3D-Modellierungssoftware für die Rekonstruktion von Unfallorten untersucht. Im Jahr 2017 veröffentlichte das Verkehrsministerium von North Carolina eine Studie zur Bewertung von Technologien für die Untersuchung und Rekonstruktion von Kollisionsorten, bei der ein Kollisionsort mit echten Fahrzeugschäden in einer Ausbildungseinrichtung für öffentliche Sicherheit nachgestellt wurde5.
Kommerzielle 3D-Modellierungsplattformen
- Pix4D: Eine bekannte 3D-Modellierungsplattform ist Pix4D. Pix4D verwendet einen photogrammetrischen Ansatz, um 3D-Rekonstruktionsmodelle zu erstellen. Pix4D ist sehr nützlich: Aus Einzelbildern kann es eine dichte Punktwolke, 3D-Modelle und Orthofotokarten erzeugen. Zu den vielen Anwendungen zählen Luftfahrt, Ingenieurwesen, Computeranimation und Fernerkundung. Bei der Punktbestimmung nutzt Pix4D ein Werkzeug zur Erstverarbeitung, den Manual Tie Points Manager (MTP). Bei der Kalibrierung der Parameter nimmt Pix4D die untere linke Ecke des Zielfotos als Ausgangspunkt. Außerdem kann Pix4D standardmäßig die Koordinaten der Hauptpunktlage des Fotos/Bildes berechnen. Leider hat Pix4D den Nachteil, dass es keine Funktion zum Zählen von Punkten bietet; dafür muss zusätzliche Software eingesetzt werden. Insgesamt ist Pix4D eine leistungsfähige 3D-Modellierungsplattform, die sich bei der Rekonstruktion von 3D-Modellen als sehr nützlich und funktional erwiesen hat.
- SkyeBrowse: Eine der beliebtesten und nützlichsten kommerziellen 3D-Modellierungsplattformen ist SkyeBrowse. SkyeBrowse verwendet einen videogrammetrischen Ansatz, um 3D-Rekonstruktionsmodelle von Landschaften, Gebäuden und Fahrzeugen zu erstellen. Im Vergleich zu anderen aktuellen kommerziellen 3D-Modellierungsplattformen überzeugt SkyeBrowse in folgenden Bereichen: Zeitaufwand für die Erfassung der Videodaten, Zeitaufwand für die Rekonstruktion des 3D-Modells, Einfachheit der Bedienung und Wirtschaftlichkeit. Zu den aktuellen Anwendungsbereichen zählen Unfallaufnahme, Lagebild, Einsatzvorplanung und die Untersuchung von Gebäudebränden. Insgesamt gilt SkyeBrowse als eine der besten 3D-Modellierungsplattformen auf dem Markt.
- DroneDeploy: Die Nutzung von DJI-Drohnen hat im Bereich ziviler Infrastruktur und Ingenieurwesen durch die Mobil-App DroneDeploy exponentiell zugenommen. Durch die Kombination von DroneDeploy, einer DJI-Drohne, einer leistungsfähigen Kamera und Flügen in geringer Höhe wurden Karten mit bester linearer Messgenauigkeit erstellt. Bei DJI-Drohnen erhöht der Einsatz hochauflösender Kameras, etwa der des Phantom 4 Pro, die Messgenauigkeit. Auch Flüge in geringer Höhe erhöhen die Messgenauigkeit. Die Verwendung von Passpunkten (GCP) über DroneDeploy senkt den durchschnittlichen Messfehler auf 0.5 inches. Schließlich ist die Flughöhe bei DJI-Drohnen ein entscheidender Faktor bei der Kartierung mit Passpunkten: Die Bildauflösung leidet stark, wodurch es schwierig wird, die Mitte der GCP-Markierung bei der Verarbeitung der Karte in DroneDeploy zu setzen. Insgesamt macht die breite Kompatibilität von DroneDeploy mit vielen DJI-Drohnen und hochauflösenden Kameras es zu einer der wettbewerbsfähigsten 3D-Modellierungsplattformen auf dem Markt.
Versuchsaufbau
Standort des Versuchs
Der nachgestellte Unfallort befindet sich in der 3302 Senior Center Drive in Oceanside, CA. Zu den größeren Gebäuden in der Nähe zählen der SoCal Sport Complex, ein Courtyard by Marriott San Diego Oceanside Hotel und die Oceanside VA Clinic. Diese Gebäude erzeugen etwas Verkehr in der Umgebung, der Unfallort liegt jedoch abseits davon. Die Straße hat nur zwei Fahrspuren, und in der Nähe gibt es eine rechtwinklige Kreuzung. Dieser Ort wurde wegen des geringen Verkehrsaufkommens gewählt, da das nächstgelegene Gebäude der SoCal Sport Complex ist, der nicht immer in Betrieb ist. Außerdem eignete sich der Standort wegen des geringen Verkehrs ideal für eine kontrollierte Umgebung mit ähnlicher Geometrie der Fahrbahnbeschaffenheit.
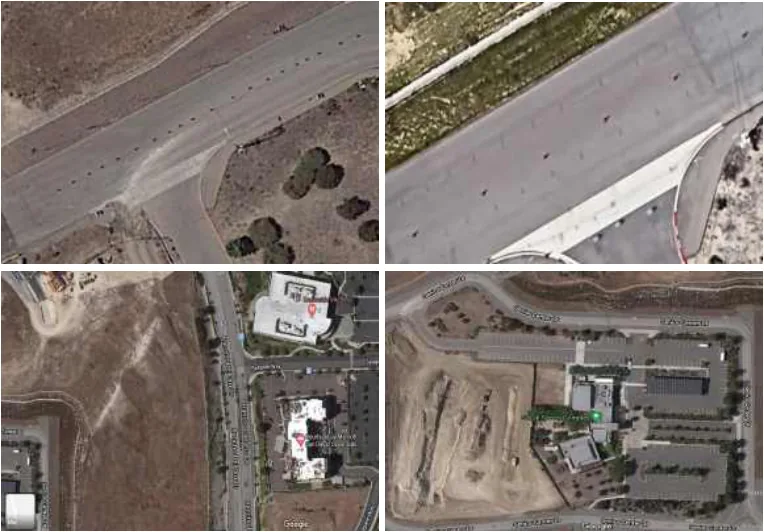
Die Konfiguration des nachgestellten Unfallorts
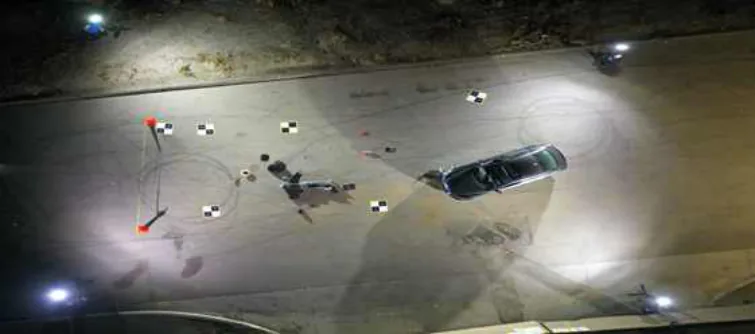
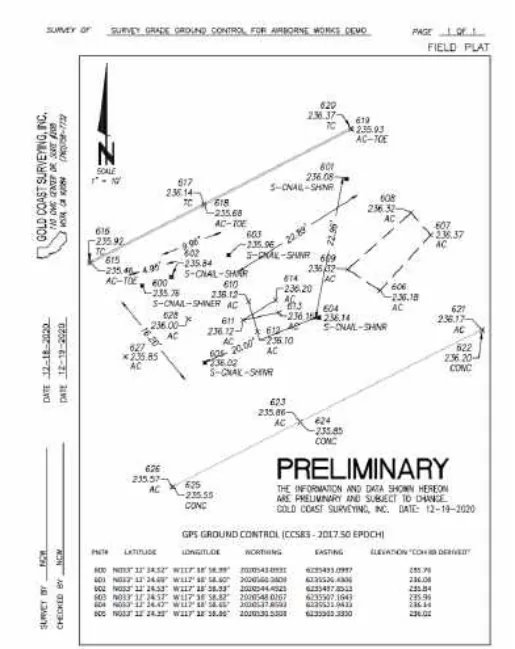
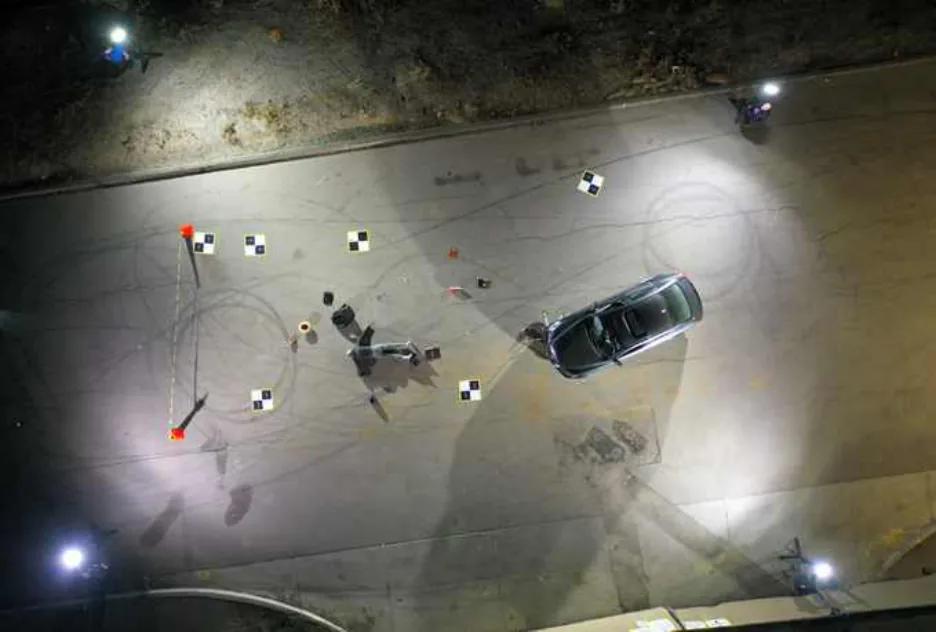
Der Versuchsort wurde so aufgebaut, dass er einen echten Verkehrsunfallort mit typischen Gegenständen von Unfallorten nachahmt. Abbildung 6(a) zeigt die Übersicht des nachgestellten nächtlichen Unfallorts (NightOpt). Abbildung 6(b) ist eine CAD-Zeichnung mit den detaillierten Messungen.
Physische Objekte am nachgestellten Unfallort
Das Team platzierte am Versuchsort außerdem Gegenstände, die üblicherweise an Unfallorten zu finden sind. Die detaillierte Liste der Objekte mit ihren Beschreibungen und Funktionen finden Sie in der folgenden Tabelle.
| Objekt | Beschreibung | Funktion |
|---|---|---|
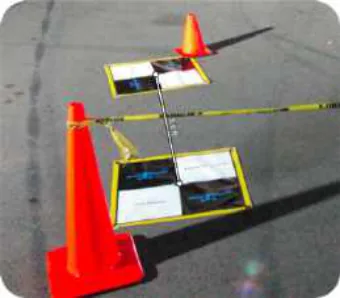
| Pylone | Orangefarbene Pylone in Pyramidenform | Dient zur Markierung wichtiger Abstände in der Studie |
| Maßband | Lange gelb-schwarze Bandstücke | Dient zur Darstellung der Abstände zwischen den orangefarbenen Pylonen in der Studie |
| Kraftfahrzeug | Schwarzes Kraftfahrzeug. Es ist an der vorderen rechten Seite der Stoßstange beschädigt | Dient zur Nachstellung eines möglichen Unfallszenarios und zur Dokumentation der Schäden am Auto und an allem in der Nähe |
| Crashtest-Puppe | Eine Crashtest-Puppe in Alltagskleidung, die am Boden liegt | Dient zur Nachstellung eines möglichen Unfalls, bei dem ein Mensch von einem Kraftfahrzeug erfasst wird |
| FoxFury Light Solutions | Die Nomad-360-Leuchten sind autark, wasserdicht und können dort ausleuchten, wo Straßen-, Umgebungs- und fahrzeugmontierte Beleuchtung nicht hinreicht | Die Nomad-360-Szenenleuchten sorgten bei diesem nächtlichen Test für die Beleuchtung von oben |
GCP-Daten in Vermessungsqualität
Alle GCP-Markierungen wurden von Gold Coast Surveying Inc. ausgelegt, einem professionellen Vermessungsbüro mit langjähriger Erfahrung in Vermessungsabläufen von der Erfassung bis zum Abschlussbericht. Eingesetzt wurden ein Carlson BRX6+ Smart Rover mit einem Carlson-Surveyor-2-Datenerfassungsgerät. Außerdem banden sie sich in das staatliche RTK-System ein und nutzten fortgeschrittene RTK-RTN-Datenerfassungsmethoden mit „GNSS-Analyse“ in Surv CE, um bei ihren Vermessungsprojekten die Passpunkte für die Luftbildauswertung und die Grenzkontrolle festzulegen. Ebenfalls vor Ort war ein Leica-Robotik-Tachymeter Modell 1101”, von Leica kalibriert, derselbe Typ Präzisionstachymeter, den auch die Polizei und andere Fachleute verwenden.
Getestete 3D-Modellierungsplattformen
Beschreibung der Hardware, die während der QC-Studie zu Nachteinsätzen verwendet wurde.
- Leica BLK360: Leica ist der Goldstandard bei LiDAR für die 3D-Realitätserfassung. Leica-Scanner (einschließlich des BLK360) werden weltweit eingesetzt und gelten in der Forensik als Lieferanten sehr genauer und gerichtsfester Daten (bei ordnungsgemäßen Arbeitsabläufen). Der BLK360 erfasst 360,000 Punkte pro Sekunde und HDR-Panoramabilder und bietet optional Wärmebildaufnahmen, mit einer nutzbaren Reichweite von 70’ innerhalb der Punktwolke. Nach der Registrierung können wir zwischen beliebigen zwei Punkten sehr genau messen. Er ist vollständig kompatibel mit der Cyclone-Software-Suite von Leica Geosystems für die Realitätserfassung, einschließlich Map360 für forensische Realitätserfassungsdaten im Bereich der öffentlichen Sicherheit. Für diese Studie stammen alle Bilder in diesem Bericht aus Leica Cyclone Register 360. Unser Scanner war auf mittlere Dichte mit HD-RGB-Bildern eingestellt, die Wärmebildfunktion war ausgeschaltet.
- Leica BLK3D ist ein kalibriertes Sensordesign mit Doppeloptik. Der Leica BLK3D ist eine 3D-Messlösung in Echtzeit direkt im Bild. Durch die Kombination aus Messsensoren, Software und Datenverarbeitung direkt auf dem Gerät (Edge) ermöglicht der Leica BLK3D Messungen im Bild in Echtzeit und mit professioneller Genauigkeit. Jedes aufgenommene Bild ist ein vollständiger und präziser 3D-Messdatensatz. Dank Edge Computing sind keine Netzwerkverbindungen und Cloud-Dienste nötig, sodass Fachleute in ihren täglichen Abläufen schneller entscheiden können. Anders als der BLK360 erlaubt der BLK3D nur eine statische Ansicht und bei einer Einzelaufnahme kein Drehen, Schwenken oder Neigen der Ansicht.
- Pix4D-Mapper-Software: Alle Daten wurden von einer zertifizierten Pix4D-Pilotin und Drohnen-Dozentin des Mira Costa College verarbeitet, Desi Ekstein (alias Drone Diva Desi), AUVSI-Pilotin der Top-Stufe 3. Diese Mission war ein Kreuzraster-Flug in 110 AGL. Pix4D ist die am häufigsten verwendete Drohnen-Vermessungslösung für die 3D-Realitätserfassung bei Unfällen. Hinweis: Für alle Aufnahmen verwendeten wir nur die Punktwolkendaten des 3D-Modells. Die Orthobilder haben wir nicht verwendet, weil wir sie mit den anderen in dieser Studie eingesetzten Punktwolkenlösungen vergleichen wollten.
- SkyeBrowse ist eine Videogrammetrie-Software, die Video verwendet, im Gegensatz zu Fotos (Photogrammetrie), die Orthomosaik-Bilder sind. SkyeBrowse ist das Ergebnis mehrerer Forschungsprojekte an der Rutgers University, die von staatlichen und bundesstaatlichen Stellen gefördert wurden. Die Forschung ermöglichte dem Gründungsteam, das Konzept und das geistige Eigentum hinter SkyeBrowse zu entwickeln. Mit langjähriger Erfahrung in den Bereichen öffentliche Sicherheit, Start-ups und Universitäten bietet SkyeBrowse eine einzigartige Perspektive darauf, wie Drohnen die Notfallreaktion vereinfachen werden.
Messmethoden in 3D-Punktwolken
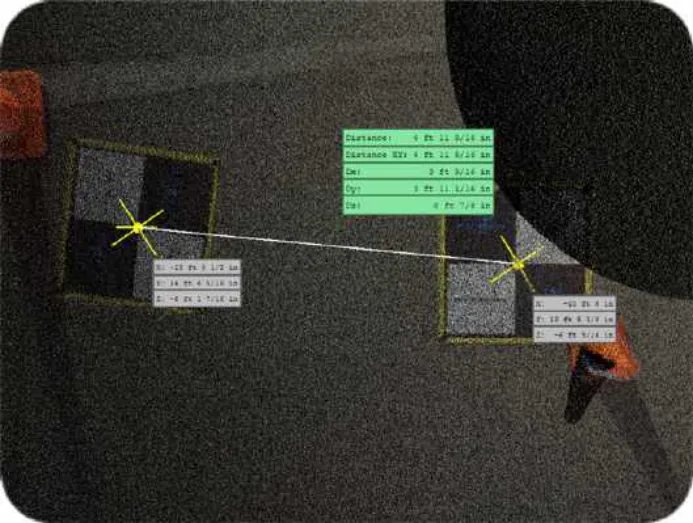
Um die Genauigkeit der verschiedenen 3D-Modellierungsplattformen zu vergleichen, verwendet die Bewertungsstudie Abstandsmessungen zwischen GCPs (Passpunkten) sowie Ecken und Kanten von Objekten am Unfallort. Die folgenden Beispiele sind Streckenmessungen von Punkt A zu Punkt B, wie sie an vielen Unfall- oder Tatorten üblich sind, alle in den Punktwolken erfasst. Alle gehen von denselben Zielen oder Objekten aus. Um die Lage der GCPs, Ecken oder Kanten zu bestimmen, wird die typische „Pic-Point“-Methode verwendet, die den Mittelpunkt der Farbübergänge im Zentrum des Schachbrettmusters des GCP sowie den Mittelpunkt des Farbübergangs an den Kanten oder Ecken von Objekten bestimmt6. Tabelle 2 zeigt Beispiele für „Pic-Point“-Ansichten und -Vorgänge für jede 3D-Modellierungsplattform.
| Plattform | GCP-„Pic-Point“-Beispiel | Zoom / Blickwinkel / Punktdichte |
|---|---|---|
| Leica BLK360 |  | Wir können zoomen und aus jedem Winkel betrachten, da die Punktwolke auf kleiner Fläche viele Pic Points bietet. |
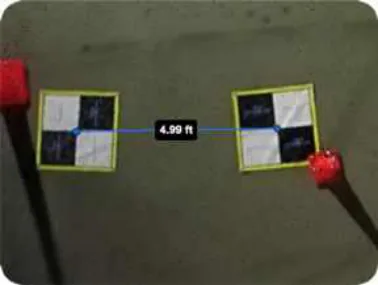
| Leica BLK3D |  | Wir können zoomen (verpixelt), aber den Blickwinkel nicht ändern, da das Originalbild ein 2D-Bild und keine Punktwolke ist. |
| Pix4D |  | Wir können zoomen und aus jedem Winkel betrachten, da Punktwolkendaten vorliegen; die Pixel sind wegen der 110’ AGL der Mission deutlich zu erkennen. |
| SkyeBrowse |  | Wir können zoomen und aus jedem Winkel betrachten, da Punktwolkendaten vorliegen; weniger verpixelt wegen der niedrigeren 45’ AGL der Mission. |
Methoden zur Leistungsbewertung
Die Leistung von Leica BLK3D, Pix4D und SkyeBrowse wird bewertet, indem die Genauigkeit von neun vordefinierten Messungen zwischen GCPs, Kanten und Ecken von Objekten am nachgestellten Unfallort geprüft wird. Das Team verglich die gemessene Länge der Strecken in der Punktwolke und wählte Start- und Endpunkt mit der „Pic-Point“-Methode aus. Die Rohmessungen werden in US-Einheiten in den Visualisierungsoberflächen aller Plattformen erfasst. Anschließend werden die Rohmessungen für den weiteren Vergleich in metrische Einheiten umgerechnet. Es werden zwei Fehlerarten angegeben: der absolute und der prozentuale Fehler.
Auswertung der Ergebnisse
Dieser Abschnitt fasst die wichtigsten Ergebnisse und Erkenntnisse der QC-Studie zusammen. Die Ergebniszusammenfassung besteht aus zwei Teilen. Zuerst wird der visuelle Vergleich der Eigenschaften, der Auflösung und der Qualität des 3D-Modells an jeder Messstelle dargestellt. Danach folgt eine Übersichtstabelle aller durchgeführten Messungen.
Visueller Vergleich der mit den verschiedenen Plattformen erstellten Messungen
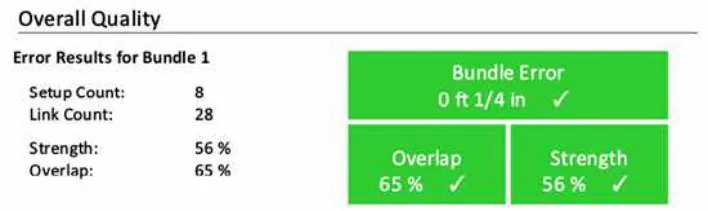
Bild des Referenz-Kontrollstandorts und Qualität der Fehlerkontrolle
Vergleichsergebnisse der Streckenmessungen zwischen GCPs (Passpunkten)
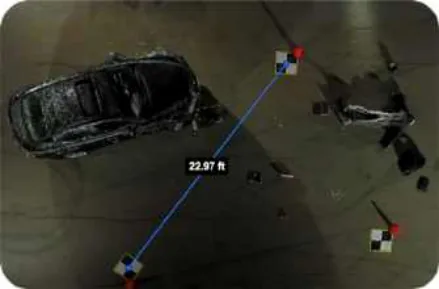
Die Tabellen 2-5 vergleichen die Messungen aller Plattformen an den GCP-Strecken visuell. Diese Messungen werden zwischen den Mittelpunkten der Schachbrettmuster der am Standort ausgelegten GCPs vorgenommen. Solche Messungen liefern die Bestfälle für Streckenmessungen bei allen Photogrammetrie- und Videogrammetrie-Plattformen.
Tabelle 2: Vergleich der Streckenmessungen am Unfallort an Messstelle 1: GCP1-GCP2
(Detailbilder finden Sie im Anhang auf den Seiten 30-33) [sic]d
Leica BLK360 (Referenzdaten)
Leica BLK3D
SkyeBrowse
Pix4D Mapper
Tabelle 3: Vergleich der Streckenmessungen am Unfallort an Messstelle 2: GCP2-GCP3
(Detailbilder finden Sie im Anhang auf den Seiten 34-37)
Leica BLK360 (Referenzdaten)
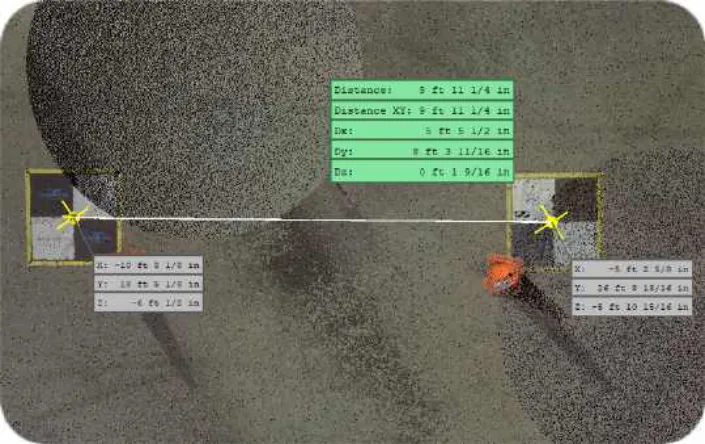
Leica BLK3D
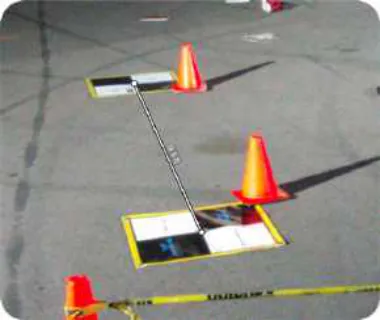
SkyeBrowse
Pix4D Mapper
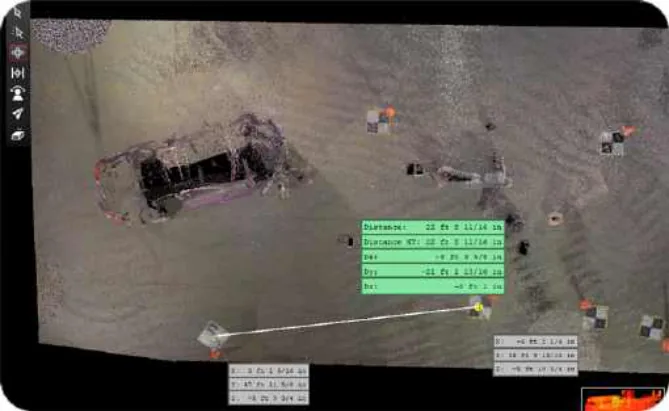
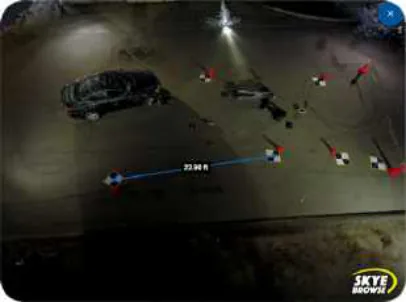
Tabelle 4: Vergleich der Streckenmessungen am Unfallort an Messstelle 3: GCP3-GCP4
(Detailbilder finden Sie im Anhang auf den Seiten 38-41)
Leica BLK360 (Referenzdaten)7
Leica BLK3D
Keine Daten wegen des eingeschränkten Sichtfelds (FOV) vor Ort.
SkyeBrowse
Pix4D Mapper
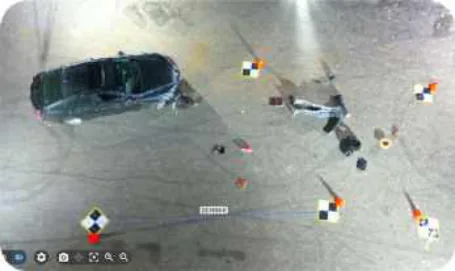
Tabelle 5: Vergleich der Streckenmessungen am Unfallort an Messstelle 4: GCP4-GCP5
(Detailbilder finden Sie im Anhang auf den Seiten 42-45.)
Leica BLK360 (Referenzdaten)
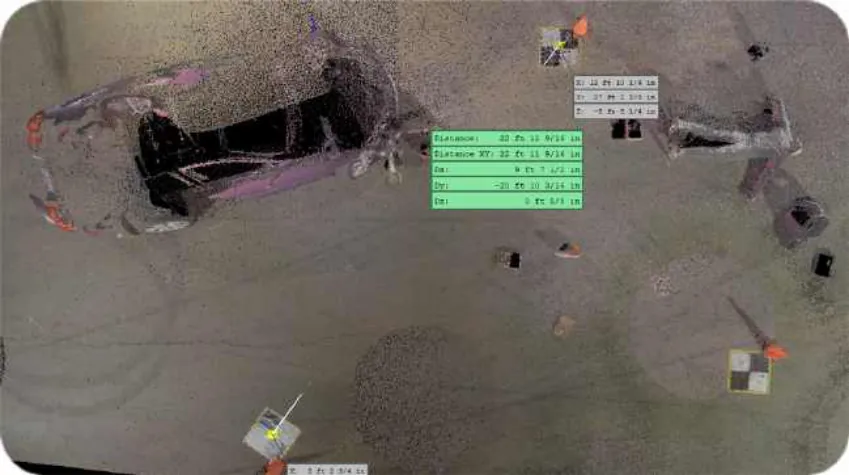
Leica BLK3D
Keine Daten wegen des eingeschränkten Sichtfelds (FOV) vor Ort.
SkyeBrowse
Pix4D Mapper
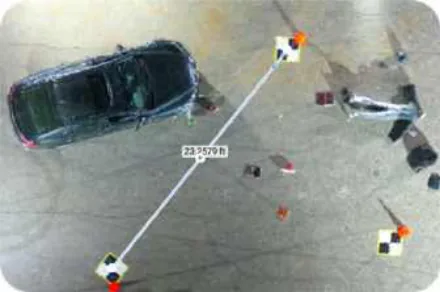
Vergleichsergebnisse der komplexen Winkelmessungen
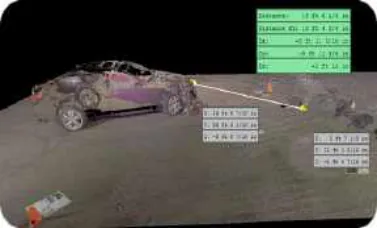
Die Tabellen 6-7 zeigen den Messvergleich zwischen einigen Punkten bei anspruchsvoller Geometrie, wie sie in einer forensischen Untersuchung nötig sein kann. Wir müssen wissen, wie Photogrammetrie- und Videogrammetrie-Software bei fortgeschrittenen Messungen in unterschiedlichen Winkeln und Ebenen abschneiden.
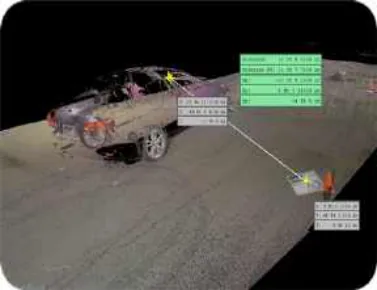
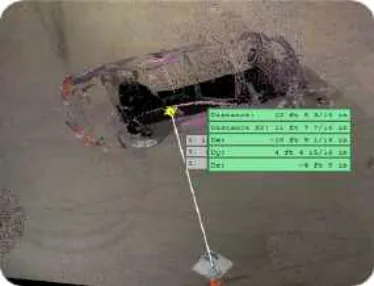
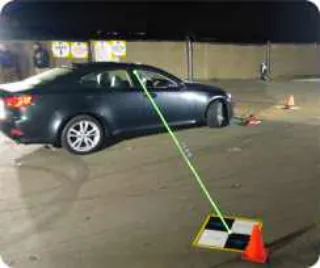
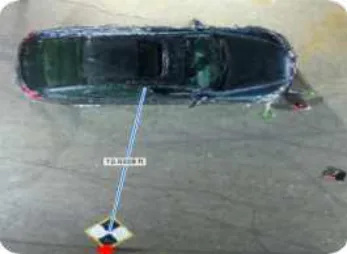
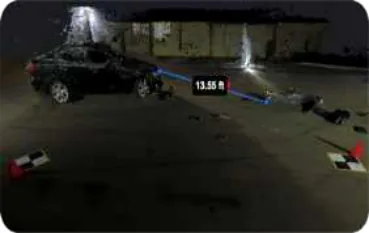
Tabelle 6: Beispiel einer komplexen Winkelmessung: Messstelle 5: Tür bis GCP4
(Detailbilder finden Sie im Anhang auf den Seiten 46-52.)
Leica BLK360
Leica BLK3D
Da der BLK3D nicht auf einer Punktwolke basiert, können wir ihn in diesem Beispiel nur aus einer Perspektive betrachten.
Pix4D
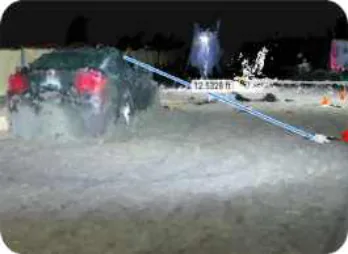
SkyeBrowse
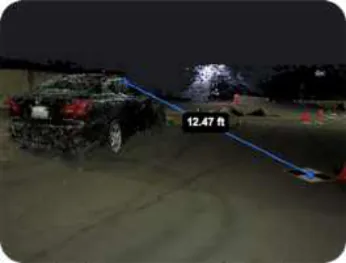
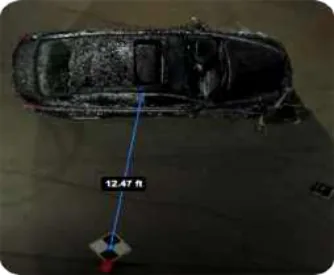
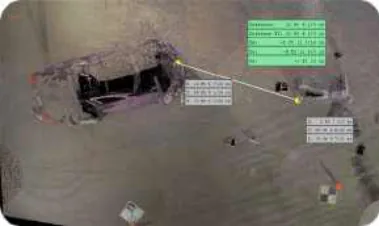
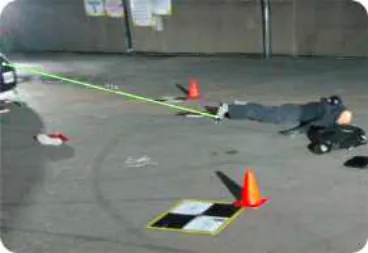
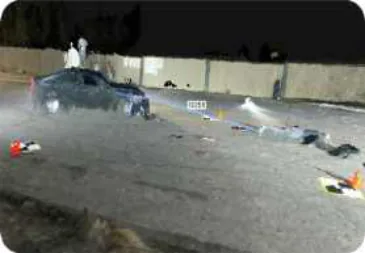
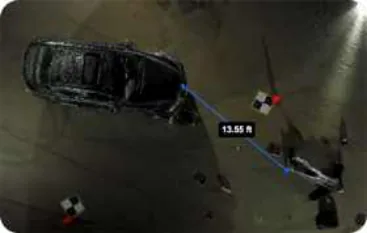
Tabelle 7: Beispiel einer komplexen Winkelmessung: Messstelle 6: Motorhaube bis Fuß
(Detailbilder finden Sie im Anhang auf den Seiten 52-55)
Leica BLK360
Leica BLK3D
Da der BLK3D nicht auf einer Punktwolke basiert, können wir ihn in diesem Beispiel nur aus einer Perspektive betrachten
Pix4D
(Doppelte Perspektive, von der Fahrzeugfront bis zum Fuß des Opfers.)
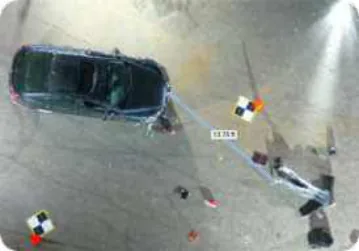
SkyeBrowse
(Doppelte Perspektive, von der Fahrzeugfront bis zum Fuß des Opfers.)
Vergleichsergebnisse der integrierten komplexen Winkelmessungen
Die Tabellen 8-11 zeigen eine integrierte komplexe Winkelmessung zwischen zwei Rädern und dem GCP4. Tabelle 8 zeigt die Referenzdaten. Die Tabellen 9 und 11 zeigen die detaillierten Messergebnisse für Leica BLK3D, Pix4D und SkyeBrowse.
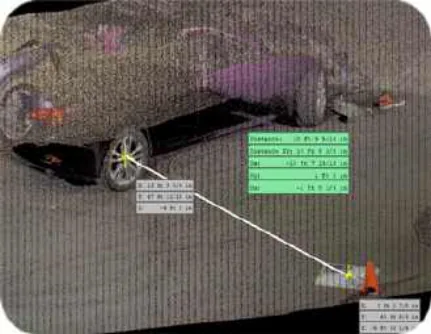
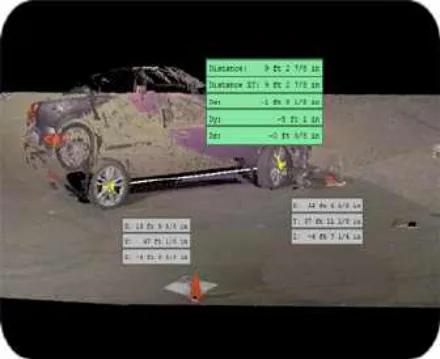
Tabelle 8: Beispiel einer integrierten komplexen Winkelmessung: Messstellen 7-9: Dreieck Rad-Rad-GCP4
(Detailbilder finden Sie im Anhang auf den Seiten 57-59)
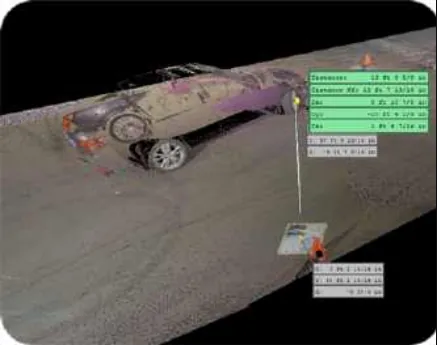
Leica BLK360 (Cyclone Register360)
Wir haben wie dargestellt 3 Abstandsmessungen durchgeführt, um zwei Winkel und eine horizontale Punkt-zu-Punkt-Messung zu kombinieren.
Leistung des Leica BLK3D bei den integrierten komplexen Winkelmessungen
Tabelle 9: Integrierte komplexe Winkelmessung des Leica BLK3D: Dreieck der Messstellen 7-9
(Detailbilder finden Sie im Anhang auf Seite 60.)
Leica BLK3D
Pic-Point / 3 Abstandsmessungen wie dargestellt, um zwei Winkel und eine horizontale Punkt-zu-Punkt-Messung zu kombinieren.
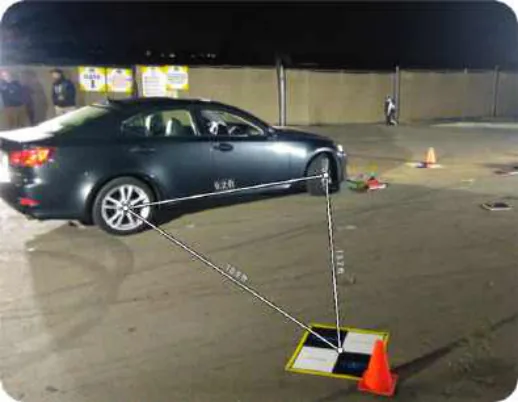
Nach der Bestimmung der komplexen Winkelmessungen hat sich der Leica BLK3D als hervorragende Option für schnelle und genaue Messungen wie diese erwiesen, mit klaren Bildern für Berichte und für schwer zugängliche Stellen, die detaillierte Daten erfordern; eine sehr portable und erschwingliche Lösung für viele Anwendungsfälle.
Leistung von Pix4D bei den integrierten komplexen Winkelmessungen
Tabelle 10: Integrierte komplexe Winkelmessung von Pix4D: Dreieck der Messstellen 7-9
(Detailbilder finden Sie im Anhang auf Seite 61.)
Pix4D
Pic-Point / 3 Abstandsmessungen wie dargestellt, um zwei Winkel und eine horizontale Punkt-zu-Punkt-Messung zu kombinieren.
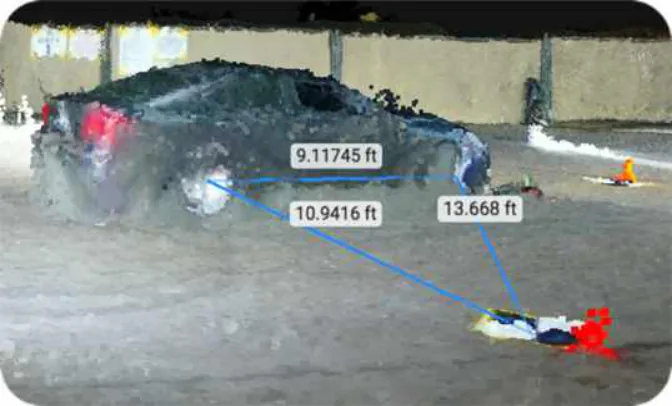
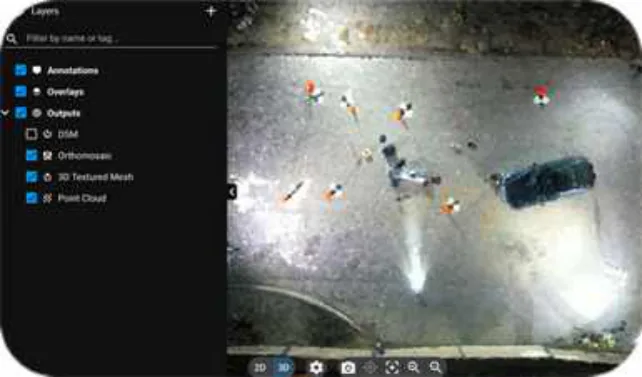
Die Pic Points in der Pix4D-Punktwolke sind wegen der AGL und fehlender Orbitaldaten weniger klar und definiert: Es wurde nur eine Nadir-Ansicht in 110 AGL erfasst. Diese Daten wurden im SAFE-Modus geflogen, bei dem die Drohne für jedes Bild anhält, um Bewegungsunschärfe zu vermeiden. Die Drohne verwendete einen 20MP-Sensor. Sensoren mit höherer Auflösung würden zweifellos bessere Daten liefern. Für mehr Detailschärfe bei den Pic Points sollte die Drohne tiefer fliegen, um mehr Pixeldetails zu erhalten, und zusätzlich eine Umlaufbahn für bessere vertikale Details fliegen. Dieses Vorgehen würde mehr Bilder für die Überlappung, längere Flug- und Verarbeitungszeiten erfordern. Die Upload-Geschwindigkeit hängt von der Internetgeschwindigkeit ab. Am besten werden die Daten per Micro-SD-Karte am Computer in die Software geladen.
Leistung von SkyeBrowse bei den integrierten komplexen Winkelmessungen
Tabelle 11: Integrierte komplexe Winkelmessung von SkyeBrowse: Dreieck der Messstellen 7-9
(Detailbilder finden Sie im Anhang auf Seite 62.)
SkyeBrowse
Pic-Point / 3 Abstandsmessungen wie dargestellt, um zwei Winkel und eine horizontale Punkt-zu-Punkt-Messung zu kombinieren.
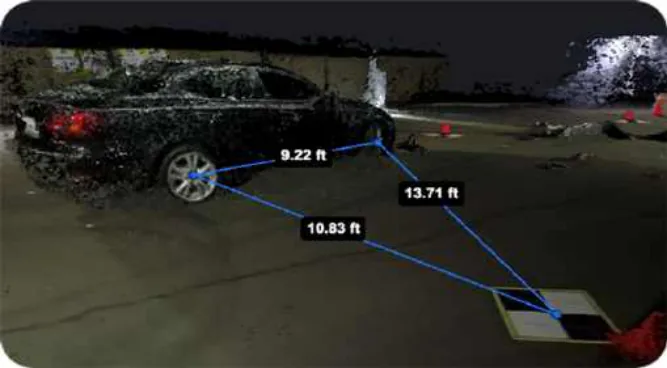
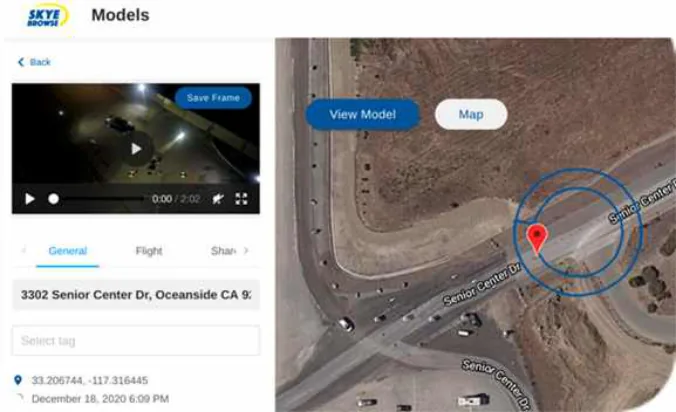
SkyeBrowse ist nah daran, die Technologie der 3D-Realitätserfassung per Video zu perfektionieren. Die verwendete Drohne hatte einen 20MP-Sensor in 45AGL, daher sind die Daten schärfer und haben bessere vertikale Details, da die Drohne zwei Umlaufbahnen um das Objekt fliegt. Bei diesem Flug wurden keine Nadir-Bilder erfasst. Es dauerte nur 2:02 Minuten Flugzeit, und das fertige Punktwolkenmodell war nach dem Hochladen in 25 Minuten verarbeitet. Die Upload-Geschwindigkeit hängt wie bei allen Daten von der Internetgeschwindigkeit ab.
Vergleich der Messfehler
Mit den Daten des Leica BLK360 als genaueste Referenz haben wir die folgenden Ergebnisse farblich markiert. Alle drei Photogrammetrie- und Videogrammetrie-Plattformen haben an den neun Messstellen Messfehler von weniger als 3%. SkyeBrowse übertrifft die beiden anderen Plattformen an acht von neun Messstellen. Der BLK3D lag an einer der neun Messstellen am nächsten an der Referenz. SkyeBrowse hat an allen Messstellen bis auf eine einen Fehler im Bereich von 1cm (0.39 inches).
| Messung / Ansicht | Einheit | BLK360 | BLK3D | Pix4D | SkyeBrowse | Beste |
|---|---|---|---|---|---|---|
| GCP1-GCP2 | US | 4’11-9/16” | 5’ 0” | 5’ 0.3” | 4’ 11.9” | |
| Metrisch | 1.513m | 1.524m | 1.532m | 1.521m | SkyeBrowse | |
| Fehler (%) | +0.011m (+0.73%) | +0.019m (+1.26%) | +0.008m (+0.008%) [sic]a | |||
| GCP2 - GCP3 | US | 9’ 11-1/4” | 9’10.8” | 10’ 2.1” | 9’ 11.6” | |
| Metrisch | 3.03 m | 3.02m | 3.10m | 3.04m | SkyeBrowse | |
| Fehler (%) | -0.01m (-0.33%) | +0.07m (2.31%) | +0.01m (0.33%) | |||
| GCP3 - GCP4 | US | 22’ 8-11/16” | N/A | 23’ 2.0” | 22’ 10.8” | |
| Metrisch | 6.926m | N/A | 7.061m | 6.980m | SkyeBrowse | |
| Fehler (%) | N/A | +0.135m (+1.95%) | +0.054m (+0.78%) | |||
| GCP4 - GCP5 | US | 22’ 11-9/16” | N/A | 23’ 6.9” | 22’ 11.6” | |
| Metrisch | 6.999m | N/A | 7.186m | 7.000m | SkyeBrowse | |
| Fehler (%) | +0.187 (+2.67%) | +0.001 (+0.01%) | ||||
| Tür bis GCP4 | US | 12’ 5-3/16” | 12’ 5” | 12’ 6.3” | 12’ 5.6” | |
| Metrisch | 3.789m | 3.785m | 3.818m | 3.800m | BLK3D | |
| Fehler (%) | -0.004m (-0.11%) | +0.029m (+0.77%) | +0.011m (+0.29%) | |||
| Motorhaube bis Fuß | US | 13’ 6-1/4” | 13’ 5” | 13’ 9” | 13’ 6.6” | |
| Metrisch | 4.121m | 4.089m | 4.191m | 4.130m | SkyeBrowse | |
| Fehler (%) | -0.032m (-0.78%) | +0.07m (+1.70%) | +0.009m (+0.22%) | |||
| Dreieck am Radstand des Autos | US | 9’ 2-7/8” | 9’ 2” | 9’ 1.4” | 9’ 2.6” | |
| Metrisch | 2.816m | 2.794m | 2.779m | 2.809m | SkyeBrowse | |
| Fehler (%) | -0.022m (-0.78%) | -0.037m (-1.31%) | -0.007m (-0.25%) | |||
| Hinterrad bis GCP4 | US | 10’ 9-9/16” | 10’9” | 10’ 11.2” | 10’ 9.9” | |
| Metrisch | 3.291m | 3.277m | 3.332m | 3.299m | SkyeBrowse | |
| Fehler (%) | -0.014m (-0.43%) | +0.041m (+1.25%) | +0.008m (+0.24%) | |||
| Vorderrad bis GCP4 | US | 13’ 8-5/8” | 13’ 7” | 13’ 8” | 13’ 8.5” | |
| Metrisch | 4.181m | 4.140m | 4.166m | 4.178m | SkyeBrowse | |
| Fehler (%) | -0.041m (-0.98%) | -0.015m (-0.36%) | -0.003m (-0.07%) |
Die BLK360-Werte sind die Referenz. Schattierte Zellen markieren die Plattform, die der Bericht bei der jeweiligen Messung als Beste angibt.e
Vergleich der Messoberflächen
Leica BLK360: Selbst mit den Punktwolkendaten des Leica BLK360 LiDAR könnten fünf verschiedene Personen dieselbe Messung durchführen und fünf leicht unterschiedliche Ergebnisse erhalten. Da sie auf Punktwolken und Pixeln basieren, unterliegen alle oben genannten Lösungen abweichenden Ergebnissen.
SkyeBrowse: Bei dieser und anderen Studien hat sich gezeigt, dass SkyeBrowse die einzige Lösung ist, die kein Zoomen auf den Mauszeiger erlaubt, um Pic Points genauer zu setzen. SkyeBrowse verlangt, dass die Nutzerin oder der Nutzer beim Auswählen der Punkte zwei oder mehr Ziele im Bild einrahmt; nach der Auswahl kann man jedoch hineinzoomen und den Punkt anpassen. Das ist ein aufwendigerer Ablauf und könnte besser sein, wenn man unabhängig von der Position in den Punkt hineinzoomen könnte. Außerdem wäre es gut, wenn die Software erlauben würde, die Messungen mit einer Pfeilfunktion zu verschieben, damit die Messung nicht das Beweisbild verdeckt.
Pix4D: Pix4D leistet bei dieser Funktion hervorragende Arbeit und erlaubt es uns, an den gewünschten Stellen zwischen beliebigen zwei Punkten hineinzuzoomen, unabhängig vom Abstand zwischen ihnen. Außerdem wäre es gut, wenn die Software erlauben würde, die Messungen mit einer Pfeilfunktion zu verschieben, damit die Messung nicht das Beweisbild verdeckt.
Danksagung
Ein großes Dankeschön an die Marken, die Airborne Works beim Aufbau und bei der Durchführung dieser QC-Studie unterstützt haben
Gegenstand dieser Studie sind die folgenden Marken
Anmerkungen
- 1.National Highway Traffic Safety Administration (NHTSA), 2020, https://www.nhtsa.gov/press-releases/2019-fatality-data-traffic-deaths-2020-q2-projections.
- 2.NHTSA, 2005, https://crashstats.nhtsa.dot.gov/Api/Public/ViewPublication/810637.
- 3.M. Robbins, Evidence Technology Magazine, Summer 2019 https://read.nxtbook.com/wordsmith/evidence_technology/summer_2019/drones_in_public_safety_agenc.html
- 4.“Drone Rescues Mapped”, DJI, 2020. https://enterprise.dji.com/drone-rescue-map/#map1610032623514
- 5.“Collision Scene Reconstruction & Investigation Using Unmanned Aircraft Systems”, North Carolina DOT 2017, https://connect.ncdot.gov/resources/Aviation%20Resources%20Documents/NCDOT_NCSHP_Collision_Study.pdf
- 6.Alle Daten-Screenshots in diesem Bericht unterliegen leichten Abweichungen, je nachdem, welcher Laserpunkt oder welches Pixel bei jedem Mausklick während der Messungen ausgewählt wurde. Die Bilder in Tabelle 2 zeigen den Zoom der Pic Points für jede Lösung. Wir haben für jeden Datenpunkt mindestens 3 Messungen durchgeführt, um möglichst konsistent zu sein. Bei Pix4D und SkyBrowse haben wir für diese QC-Studie zu Nachteinsätzen jeweils die Messung als Referenzstandard genommen, die den Daten des Leica BLK360 / BLK3D am nächsten lag.
- 7.Zur Info: BLK360 und andere LiDAR-Scanner haben Schwierigkeiten, die Laser-Rückstrahldaten von schwarzen, glänzenden Oberflächen zu erfassen. Ein helles Auto wäre besser gewesen.
Anmerkungen der Redaktion (Webausgabe)
Der obige Bericht wird so wiedergegeben, wie er veröffentlicht wurde. Diese Anmerkungen weisen auf offensichtliche Tippfehler und Unstimmigkeiten im Original hin. Tippfehler sind im Text mit [sic] gekennzeichnet.
- a.Im Bericht gedruckt als „+0.008m (+0.008%)“. Ein Fehler von 0.008 m gegenüber der Referenz von 1.513 m entspricht etwa 0.53%.
- b.Im Bericht gedruckt als „Line Detection And Ranging“. LiDAR wird üblicherweise als Light Detection and Ranging ausgeschrieben.
- c.Die Karte der Sicherheitsbehörden, die dieser Satz beschreibt, ist Abbildung 2.
- d.Das veröffentlichte PDF hat 28 Seiten und keinen Anhang, daher sind die in den Tabellen 2 bis 11 genannten Anhangseiten nicht darin enthalten.
- e.Bei GCP2 - GCP3 haben der Fehler des BLK3D (-0.01m) und der Fehler von SkyeBrowse (+0.01m) denselben Betrag; der Bericht führt SkyeBrowse als Beste auf.


